ภาพรวม GNSS Satellite Globe 3D
ดาวเทียมที่เครื่องรับ NEO-M8N ตรวจพบ • แสดงทิศทางจากเครื่องรับ ไม่ใช่ตำแหน่งวงโคจรหรือระยะจริง
📍 GNSS Receiver • ทิศเหนือ / ตะวันออกอ้างอิงตำแหน่งเครื่องรับ • เส้นทางย้อนหลัง 30 นาที
2D Skyplot
ประวัติมุมเงย 30 นาที
Live Satellite Table
| Satellite ID | System | Azimuth | Elevation | C/N0 (dB-Hz) | Status |
|---|
Satellite globe (3D animation)
System status
Latest measurement
Satellite skyplot (latest) — 2D + 3D
การวิเคราะห์ดาวเทียม (Satellite analysis) — X–Y
Constellation summary
Statistics summary
Temperature (last 24h)
Data completeness
Device health
Recent measurements
API activity
GNSS คืออะไร?
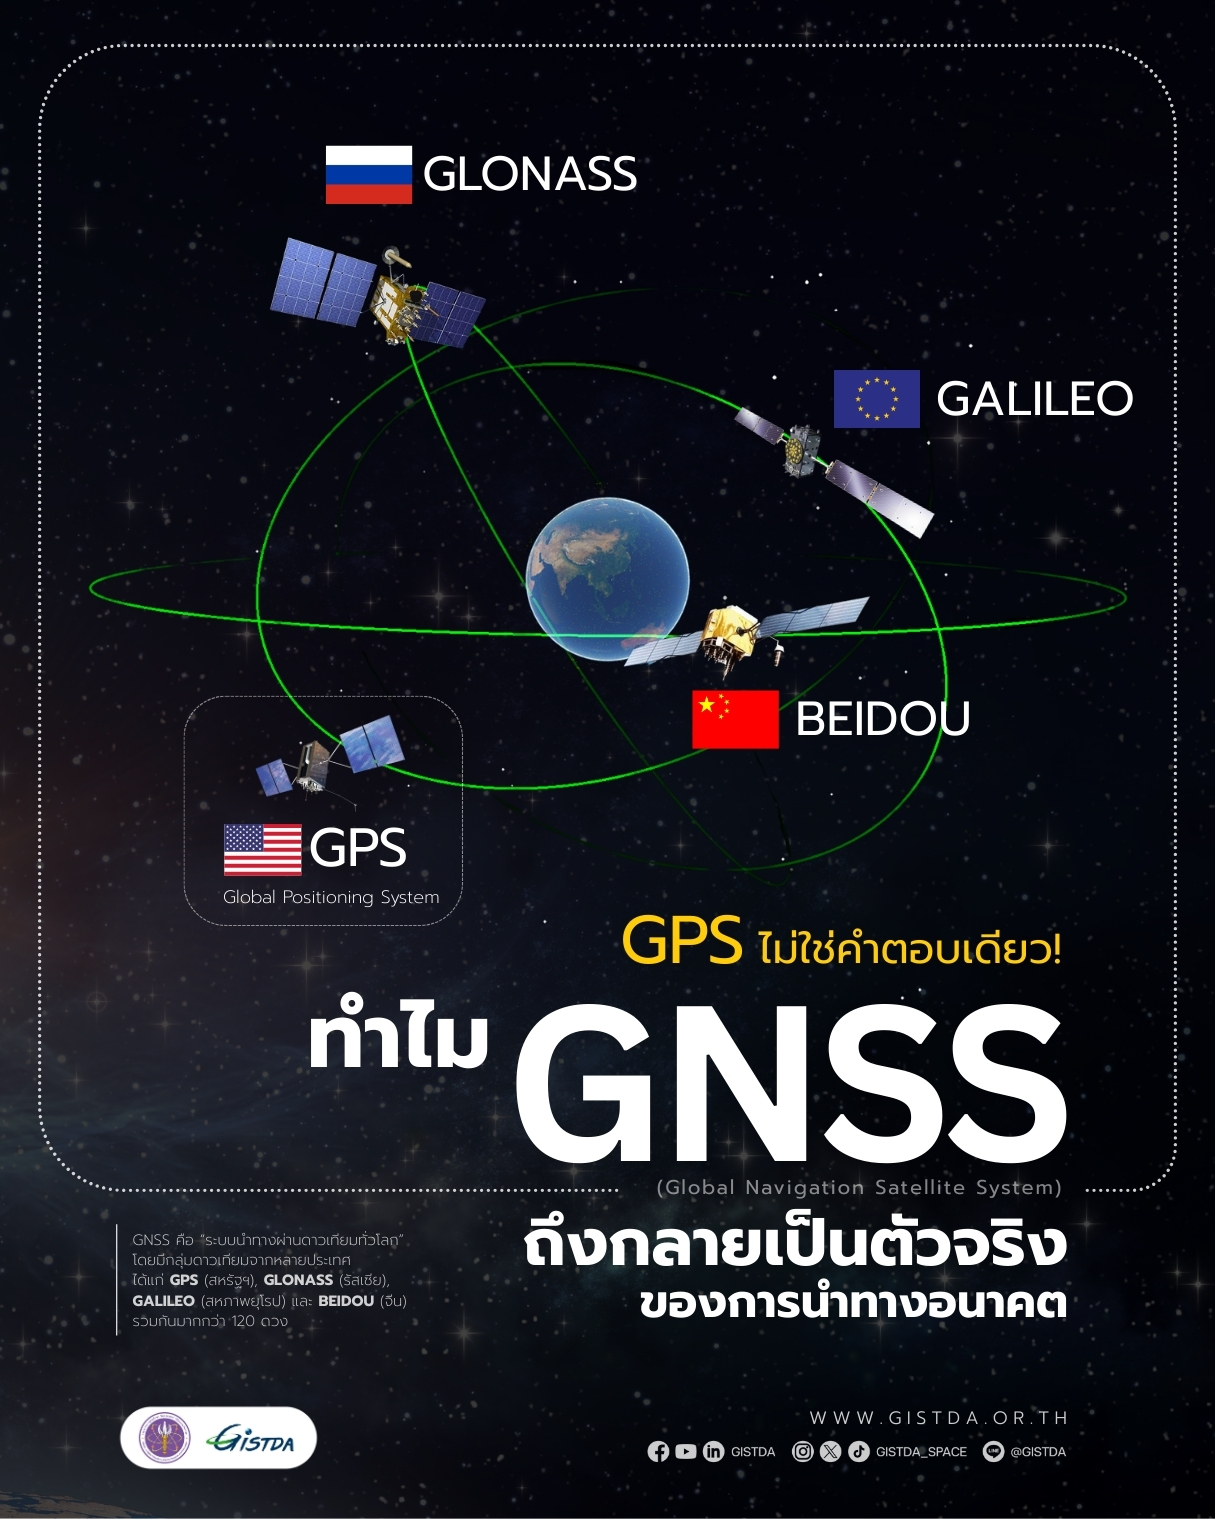
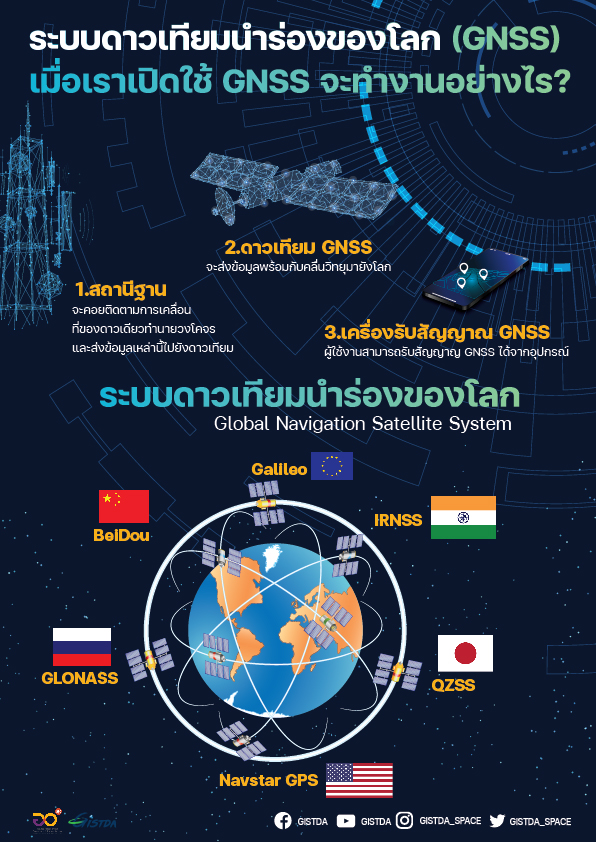
ในโลกยุคปัจจุบัน การนำทางและการระบุตำแหน่งไม่ได้จำกัดอยู่แค่ในรถยนต์หรือสมาร์ทโฟนอีกต่อไป แต่กลายเป็นหัวใจสำคัญของเศรษฐกิจและความมั่นคงระดับโลก โลกทุกวันนี้การเดินทาง การสื่อสาร และเศรษฐกิจดิจิทัลต่างพึ่งพาความแม่นยำของ “ตำแหน่ง” ที่กลายเป็นรากฐานของการใช้ชีวิตประจำวัน เทคโนโลยีดาวเทียมจึงมีบทบาทสำคัญอย่างยิ่ง ท่ามกลางโลกที่ซับซ้อนและแข่งขันกันสูง ความเข้าใจความแตกต่างของ GNSS และ GPS ไม่ได้เป็นเพียงเรื่องของเทคนิค แต่ยังสะท้อนถึงความมั่นคงทางเทคโนโลยี การพัฒนาเศรษฐกิจ และอำนาจทางภูมิรัฐศาสตร์ในศตวรรษที่ 21 อีกด้วย เทคโนโลยีดาวเทียมสองคำที่มักถูกใช้แทนกันบ่อยคือ GNSS และ GPS แม้จะมีความใกล้เคียงกัน แต่ทั้งสองมีความหมายและศักยภาพที่ต่างกันมาก
GNSS (Global Navigation Satellite System)
GNSS คือคำรวมที่หมายถึง “ระบบนำทางผ่านดาวเทียมทั่วโลก” มีระบบดาวเทียมหลายระบบจากทั่วโลก จึงครอบคลุมพื้นที่ทั่วโลกอย่างแท้จริง แม้กระทั่งในพื้นที่ห่างไกล GNSS ให้การครอบคลุมที่ครอบคลุมและเชื่อถือได้มากขึ้นในภูมิภาคและสภาพแวดล้อมที่หลากหลาย ด้วยกลุ่มดาวเทียมที่รวมกันโดยผนวกรวมกลุ่มดาวเทียมจากหลายประเทศ เช่น GPS (สหรัฐฯ), GLONASS (รัสเซีย), Galileo (สหภาพยุโรป) และ BeiDou (จีน) รวมกันมากกว่า 120 ดวง การทำงานแบบบูรณาการนี้ทำให้ GNSS มีความแม่นยำสูงกว่า (ใกล้เคียง 1–2 เมตร) และครอบคลุมมากกว่า โดยเฉพาะในสภาพแวดล้อมที่ท้าทาย เช่น เมืองที่มีตึกสูงหรือป่าทึบ
GPS (Global Positioning System)
ในอีกมุมหนึ่ง GPS คือระบบดาวเทียมนำทางที่พัฒนาโดยสหรัฐอเมริกาและใช้งานมานานหลายทศวรรษ ปัจจุบันมีดาวเทียมปฏิบัติการราว 31 ดวง เรียงตัวกันในระนาบวงโคจร 6 ระนาบ แต่ละระนาบมีดาวเทียม 4-5 ดวง การจัดวางแบบนี้ทำให้มั่นใจได้ว่าจะสามารถมองเห็นดาวเทียมอย่างน้อย 4 ดวงได้จากทุกตำแหน่งบนโลกตลอดเวลา ครอบคลุมพื้นที่ทั่วโลก และถูกใช้แพร่หลายในโทรศัพท์มือถือ การเดินเรือ การบิน และการทหาร
ระบบนำทางดาวเทียมเฉพาะภูมิภาคอื่น ๆ
นอกจากนี้แล้วยังมีระบบนำทางดาวเทียมอื่นๆ เช่น Quasi-Zenith Satellite System (QZSS) ของญี่ปุ่น เป็นระบบดาวเทียมนำทางแบบเฉพาะภูมิภาคที่เน้นพื้นที่ในแถบเอเชียตะวันออกและโอเชียเนีย เพื่อช่วยเพิ่มความแม่นยำของ GPS ในพื้นที่ที่มีตึกสูงหรือภูเขา และ Navigation with Indian Constellation (NavIC) ของอินเดีย เป็นระบบดาวเทียมนำทางแบบเฉพาะภูมิภาคเช่นกัน มีเป้าหมายเพื่อให้บริการนำทางที่แม่นยำในประเทศอินเดียและพื้นที่โดยรอบประมาณ 1,500 กิโลเมตร
ความแตกต่างสำคัญระหว่าง GNSS และ GPS
ความแตกต่างสำคัญ คือ GNSS เป็นร่มใหญ่ที่เป็นการรวมพลังของหลายประเทศเข้าด้วยกัน การมีหลายระบบช่วยลดความเสี่ยงจากการสูญเสียสัญญาณ และเพิ่มเสถียรภาพในการใช้งานในทุกภูมิภาคของโลก ส่วน GPS นั่นเป็นเพียงหนึ่งในระบบที่อยู่ภายใต้ GNSS เท่านั้น
ในปัจจุบัน การพึ่งพา GNSS ไม่ได้จำกัดอยู่แค่การนำทางเท่านั้น แต่ยังขยายไปสู่ เศรษฐกิจดิจิทัล การเกษตรแม่นยำสูง การสำรวจภูมิศาสตร์ การขนส่งโลจิสติกส์ การบิน และแม้กระทั่งการรับมือภัยพิบัติ ตัวอย่างเช่น การใช้โดรนติดตั้ง GPS/GNSS สำหรับการทำแผนที่พื้นที่น้ำท่วม หรือการวางแผนช่วยเหลือผู้ประสบภัยได้อย่างอย่างรวดเร็ว
ในระดับภูมิรัฐศาสตร์ GNSS ยังสะท้อนการแข่งขันด้านเทคโนโลยีระหว่างมหาอำนาจโลก สหรัฐฯ รักษาความเป็นผู้นำผ่าน GPS ขณะที่จีนขยายอิทธิพลด้วยระบบ BeiDou และยุโรปพัฒนา Galileo เพื่อไม่พึ่งพาระบบใดระบบหนึ่ง การมี GNSS ที่หลากหลายจึงไม่ใช่เพียงเรื่องเทคโนโลยี แต่ยังเป็นเรื่องของ ความมั่นคงทางดิจิทัลและอธิปไตยทางเทคโนโลยีอีกด้วย
แม้ GPS จะยังคงมีบทบาทสำคัญ แต่ GNSS คือวิวัฒนาการขั้นต่อไปของการระบุตำแหน่งที่แม่นยำ เชื่อถือได้ และเป็นสากล ท่ามกลางโลกที่เชื่อมโยงกันมากขึ้น เทคโนโลยีนี้ไม่เพียงช่วยให้เราเดินทางได้สะดวกขึ้น แต่ยังกลายเป็นรากฐานของเศรษฐกิจ ความมั่นคง และการพัฒนาที่ยั่งยืนในศตวรรษที่ 21
อ้างอิง: GISTDA — ข่าวสาร GISTDA (n_id=8782)
อ้างอิง: GISTDA — ข่าวสาร GISTDA (n_id=5708)
กราฟวิเคราะห์ (Graph Analysis)
สรุปภาพรวม (overview)
กราฟดาวเทียม (รายชั่วโมง) — จำนวนดาว + คุณภาพสัญญาณ
กราฟรายวัน (daily aggregates)
กราฟอุณหภูมิ (ทุกจุดข้อมูล) — internal / external / delta
กราฟกลุ่มดาวเทียม (constellations)
กราฟสุขภาพระบบ (system health) — all-time series
Data completeness (ความครบถ้วนข้อมูล)
ความเป็นมาในการตรวจวัดสัญญาณดาวเทียม GNSS
ระบบบันทึกและวิเคราะห์คุณภาพสัญญาณและการเคลื่อนที่ของดาวเทียม GNSS ด้วย ESP32-S3 CAM เเละวัดอุณหภูมิสภาพเเวดล้อม

1. บทนำและความเป็นมาของโครงการ
ระบบดาวเทียมนำทางมีบทบาทสำคัญต่อการระบุตำแหน่ง การเดินทาง การสำรวจ การติดตามอุปกรณ์ และการอ้างอิงเวลา โดยเครื่องรับบนพื้นโลกสามารถรับสัญญาณจากดาวเทียมหลายดวง เพื่อนำข้อมูลมาคำนวณตำแหน่งและเวลาได้ อย่างไรก็ตาม ความสามารถในการรับสัญญาณและคุณภาพของผลตำแหน่งไม่ได้คงที่ตลอดเวลา แม้จะติดตั้งเครื่องรับไว้ที่เดิมก็ตาม
ความเปลี่ยนแปลงดังกล่าวเกี่ยวข้องกับหลายปัจจัย เช่น จำนวนดาวเทียมที่รับได้ การกระจายตัวของดาวเทียมบนท้องฟ้า ระดับสัญญาณ ตำแหน่งและทิศทางของเสาอากาศ สิ่งกีดขวาง และการสะท้อนของสัญญาณจากอาคารหรือพื้นผิวโดยรอบ การตรวจสอบเพียงว่ามีพิกัดแสดงขึ้นมาหรือไม่ จึงยังไม่เพียงพอสำหรับอธิบายสภาพการรับสัญญาณในแต่ละช่วงเวลา
โครงการ “ระบบบันทึกและวิเคราะห์คุณภาพสัญญาณและการเคลื่อนที่ของดาวเทียม GNSS ด้วย ESP32-S3 CAM เเละวัดอุณหภูมิสภาพเเวดล้อม” จึงพัฒนาขึ้นเพื่อรวบรวมข้อมูลการรับสัญญาณ GNSS อย่างต่อเนื่อง ติดตามการเปลี่ยนแปลงตำแหน่งเชิงมุมของดาวเทียม และตรวจวัดอุณหภูมิบริเวณภายในและภายนอกกล่องอุปกรณ์ควบคู่กัน
ระบบใช้เครื่องรับ GNSS จำนวน 1 ตัว เซ็นเซอร์อุณหภูมิ DS18B20 จำนวน 2 ตัว และบอร์ด ESP32-S3 CAM จำนวน 1 บอร์ด โดยบอร์ดทำหน้าที่ควบคุมการอ่านข้อมูล ตรวจสอบข้อมูล ประมวลผลสถิติ และส่งข้อมูลผ่าน Wi-Fi ไปยังเว็บเซิร์ฟเวอร์ ข้อมูลถูกจัดเก็บในฐานข้อมูลและแสดงผลผ่าน Dashboard เพื่อให้ผู้ใช้งานตรวจสอบสถานะปัจจุบัน วิเคราะห์ข้อมูลย้อนหลัง และเปรียบเทียบผลระหว่างช่วงเวลาได้
แม้บอร์ดที่เลือกใช้จะเป็น ESP32-S3 CAM แต่โครงการนี้ ไม่ได้เชื่อมต่อหรือใช้งานกล้อง การทำงานทั้งหมดมุ่งเน้นการรับข้อมูลจากเครื่องรับ GNSS และเซ็นเซอร์อุณหภูมิ รวมถึงการสื่อสารข้อมูลกับระบบเว็บไซต์
2. วัตถุประสงค์ของโครงการ
- พัฒนาระบบบันทึกข้อมูล GNSS และอุณหภูมิที่ทำงานต่อเนื่องโดยอัตโนมัติ
- ติดตามจำนวนดาวเทียมที่ตรวจพบและจำนวนดาวเทียมที่เครื่องรับใช้คำนวณตำแหน่ง
- วิเคราะห์ระดับสัญญาณและความเปลี่ยนแปลงของสัญญาณดาวเทียมแต่ละดวง
- ติดตามมุมทิศและมุมเงยของดาวเทียม เพื่อศึกษาการเปลี่ยนแปลงตำแหน่งที่สังเกตได้จากจุดติดตั้งเครื่องรับ
- ตรวจวัดอุณหภูมิภายในกล่องอุปกรณ์และสภาพแวดล้อมภายนอก เพื่อเปรียบเทียบความแตกต่างระหว่างสองบริเวณ
- ศึกษาความสัมพันธ์ตามเวลาระหว่างข้อมูลการรับสัญญาณ GNSS และข้อมูลอุณหภูมิ
- แสดงผลผ่านเว็บไซต์ในรูปแบบที่เข้าใจง่าย พร้อมรองรับการตรวจสอบย้อนหลังและส่งออกข้อมูลเพื่อวิเคราะห์เพิ่มเติม
- ตรวจสอบความต่อเนื่องของข้อมูลและสถานะการทำงานของอุปกรณ์ตลอดช่วงทดลอง
3. GNSS คืออะไร และทำงานอย่างไร
GNSS หรือ Global Navigation Satellite System หมายถึงระบบดาวเทียมนำทางที่ใช้สำหรับระบุตำแหน่งและอ้างอิงเวลา โดยครอบคลุมระบบดาวเทียมหลายระบบ เช่น GPS, GLONASS, BeiDou และ Galileo
GPS จึงเป็นส่วนหนึ่งของ GNSS ไม่ใช่ชื่อเรียกแทนทุกระบบดาวเทียมนำทาง
ดาวเทียมส่งสัญญาณที่มีข้อมูลเวลาและข้อมูลวงโคจรมายังเครื่องรับ เครื่องรับใช้เวลาการเดินทางของสัญญาณร่วมกับข้อมูลตำแหน่งดาวเทียมในการคำนวณตำแหน่งของตนเอง โดยการหาตำแหน่งสามมิติพร้อมแก้ความคลาดเคลื่อนนาฬิกาของเครื่องรับโดยทั่วไปต้องอาศัยข้อมูลดาวเทียมอย่างน้อย 4 ดวง และต้องมีคุณภาพข้อมูลที่เหมาะสมด้วย
ในโครงการนี้ เครื่องรับ GNSS เป็นอุปกรณ์ที่ประมวลผลสัญญาณดาวเทียมโดยตรง ส่วน ESP32-S3 รับข้อมูลที่เครื่องรับประมวลผลแล้ว เพื่อนำมาตรวจสอบ จัดเก็บ และสรุปผลต่อไป
ระบบดาวเทียมที่ปรากฏในข้อมูลขึ้นอยู่กับความสามารถของเครื่องรับ เฟิร์มแวร์ การตั้งค่า และสัญญาณที่รับได้จริง จึงไม่ได้หมายความว่าเครื่องรับจะรับทุกระบบพร้อมกันได้ตลอดเวลา
ความหมายของการตรวจจับดาวเทียม
คำว่า “ตรวจจับดาวเทียม” ในโครงการนี้ หมายถึงการรับสัญญาณและอ่านข้อมูลดาวเทียมที่เครื่องรับรายงาน เช่น รหัสดาวเทียม ระดับสัญญาณ มุมทิศ และมุมเงย
อุปกรณ์ไม่ได้ส่งสัญญาณไปค้นหา ควบคุม หรือสื่อสารกลับไปยังดาวเทียม
ความหมายของการเคลื่อนที่ของดาวเทียม
การติดตามการเคลื่อนที่ในโครงการนี้หมายถึง การเปลี่ยนแปลงมุมทิศและมุมเงยของดาวเทียมตามเวลา เมื่อสังเกตจากจุดติดตั้งเครื่องรับ
ข้อมูลดังกล่าวช่วยอธิบายว่าดาวเทียมปรากฏอยู่ทางทิศใด สูงจากขอบฟ้าเท่าใด และเปลี่ยนตำแหน่งบนท้องฟ้าอย่างไร โดยไม่ได้เป็นการคำนวณวงโคจร ความเร็ว หรือระยะทางจริงของดาวเทียมโดยตรง
4. อุปกรณ์ที่ใช้ในระบบ
| อุปกรณ์ | จำนวน | หน้าที่หลัก |
|---|---|---|
| เครื่องรับ GNSS u-blox NEO-M8N พร้อมเสาอากาศ | 1 ชุด | รับและประมวลผลสัญญาณดาวเทียม รายงานตำแหน่ง เวลา และข้อมูลดาวเทียม |
| DS18B20 ภายในกล่อง | 1 ตัว | วัดอุณหภูมิบริเวณภายในกล่องที่ติดตั้งอุปกรณ์ |
| DS18B20 ภายนอกกล่อง | 1 ตัว | วัดอุณหภูมิสภาพแวดล้อมบริเวณภายนอกกล่อง |
| ESP32-S3 CAM | 1 บอร์ด | ควบคุมการอ่านข้อมูล คำนวณสถิติ จัดเก็บข้อมูลชั่วคราว และส่งข้อมูลผ่าน Wi-Fi |
| เครือข่าย Wi-Fi ที่เชื่อมต่ออินเทอร์เน็ต | 1 ช่องทาง | เชื่อมต่ออุปกรณ์กับเว็บเซิร์ฟเวอร์ |
| เว็บเซิร์ฟเวอร์และ API | 1 ระบบ | รับ ตรวจสอบ และจัดการข้อมูลจากอุปกรณ์ |
| ฐานข้อมูล MySQL/MariaDB | 1 ระบบ | จัดเก็บข้อมูลการตรวจวัดและข้อมูลดาวเทียมย้อนหลัง |
| Dashboard บนเว็บไซต์ | 1 ระบบ | แสดงสถานะ กราฟ ตาราง และข้อมูลสำหรับการวิเคราะห์ |
4.1 เครื่องรับ GNSS
เครื่องรับ GNSS รับสัญญาณผ่านเสาอากาศและประมวลผลข้อมูลภายในโมดูล จากนั้นส่งผลให้ ESP32-S3 ผ่าน UART ซึ่งเป็นการสื่อสารข้อมูลแบบอนุกรม
ข้อมูลสำคัญที่ส่งออกมาประกอบด้วยเวลา ตำแหน่ง สถานะการระบุตำแหน่ง จำนวนดาวเทียม ค่าทางเรขาคณิตของดาวเทียม และรายละเอียดดาวเทียมแต่ละดวง
เสาอากาศเป็นส่วนสำคัญของระบบ เพราะตำแหน่งติดตั้งและสภาพแวดล้อมรอบเสาอากาศมีผลต่อการรับสัญญาณ การติดตั้งใกล้อาคาร ต้นไม้ หรือพื้นผิวที่สะท้อนสัญญาณ อาจทำให้ผลการรับสัญญาณแตกต่างจากพื้นที่เปิดโล่ง
4.2 เซ็นเซอร์ DS18B20 ภายในกล่อง
เซ็นเซอร์ตัวแรกติดตั้งภายในกล่อง เพื่อวัดอุณหภูมิบริเวณที่บอร์ดและอุปกรณ์ทำงาน ใช้ติดตามความร้อนภายในกล่องและเปรียบเทียบกับอุณหภูมิภายนอก
ค่าที่วัดเป็นอุณหภูมิบริเวณหัววัด ไม่ใช่อุณหภูมิภายในชิปประมวลผลโดยตรง และอาจแตกต่างกันได้ตามระยะห่างจากบอร์ด การไหลเวียนของอากาศ และตำแหน่งที่ติดตั้ง
4.3 เซ็นเซอร์ DS18B20 ภายนอกกล่อง
เซ็นเซอร์ตัวที่สองติดตั้งภายนอกกล่อง เพื่อวัดอุณหภูมิบริเวณสภาพแวดล้อมของจุดทดลอง
การตีความค่าเป็นอุณหภูมิอากาศควรพิจารณาวิธีติดตั้งด้วย หากหัววัดได้รับแสงแดดโดยตรงหรือสัมผัสพื้นผิวร้อน ค่าที่อ่านอาจสะท้อนความร้อนจากแสงแดดหรือพื้นผิวนั้นร่วมด้วย
เซ็นเซอร์ทั้งสองใช้การสื่อสารแบบดิจิทัล 1-Wire และแยกช่องอ่านข้อมูล เพื่อให้ระบุได้ชัดเจนว่าค่าใดเป็นอุณหภูมิภายในและค่าใดเป็นอุณหภูมิภายนอก
4.4 บอร์ด ESP32-S3 CAM
ESP32-S3 CAM เป็นศูนย์กลางการควบคุมของระบบ ทำงานด้วยโปรแกรมภาษา C++ บน Arduino framework โดยรับข้อมูลจากเครื่องรับ GNSS และเซ็นเซอร์ทั้งสองตัว แล้วจัดเตรียมข้อมูลสำหรับส่งไปยังเว็บไซต์
หน้าที่ของบอร์ดประกอบด้วยการอ่านข้อมูล ตรวจสอบความถูกต้อง คำนวณสถิติ จัดการเวลา จัดเก็บรายการที่รอส่ง และสื่อสารผ่าน Wi-Fi โดยไม่ได้ใช้งานกล้องหรือประมวลผลภาพ
5. การแบ่งหน้าที่ประมวลผล
เครื่องรับ GNSS: ประมวลผลสัญญาณดาวเทียม
เครื่องรับทำหน้าที่คำนวณตำแหน่งและเวลา รวมถึงรายงานสถานะและตัวแปรที่เกี่ยวข้องกับการรับสัญญาณ
เฟิร์มแวร์อ่านข้อมูล UBX หลัก ได้แก่
| ชุดข้อมูล | ข้อมูลที่นำมาใช้ |
|---|---|
| NAV-PVT | ตำแหน่ง เวลา สถานะ Fix และจำนวนดาวเทียมที่ใช้ |
| NAV-DOP | ค่าที่เกี่ยวข้องกับเรขาคณิตของดาวเทียม |
| NAV-SAT | ระบบและรหัสดาวเทียม ระดับสัญญาณ มุมทิศ และมุมเงย |
ESP32-S3: ตรวจสอบและสรุปข้อมูล
บอร์ดนำข้อมูลที่อ่านได้มาตรวจสอบก่อนใช้งาน เช่น ความสมบูรณ์ของข้อความ GNSS ความใหม่ของข้อมูล และความถูกต้องของค่าที่ได้จากเซ็นเซอร์
จากนั้นรวบรวมตัวอย่างภายในช่วงตรวจวัดเดียวกัน แล้วคำนวณค่าสถิติที่เหมาะสมกับแต่ละตัวแปร โดยข้อมูลทุกชนิดไม่ได้ถูกเฉลี่ยเหมือนกันทั้งหมด เช่น อุณหภูมิและระดับสัญญาณมีค่าสถิติภายในช่วง ส่วนตำแหน่งใช้ข้อมูลล่าสุดที่ผ่านเงื่อนไขของระบบ
เว็บเซิร์ฟเวอร์: รับและจัดเก็บข้อมูล
บอร์ดส่งข้อมูลรูปแบบ JSON ผ่าน HTTPS ไปยัง API เว็บเซิร์ฟเวอร์ตรวจสอบสิทธิ์และรูปแบบข้อมูล ก่อนบันทึกลงฐานข้อมูล
ESP32 จึงส่งข้อมูลผ่าน Web API และไม่ได้เชื่อมต่อฐานข้อมูล MySQL โดยตรง
Dashboard: แสดงผลและช่วยวิเคราะห์
Dashboard เรียกข้อมูลจากระบบมาแสดงเป็นสถานะ ตาราง และกราฟ เพื่อให้ตรวจสอบได้ทั้งผลล่าสุดและแนวโน้มย้อนหลัง
เส้นทางข้อมูลโดยรวม
สัญญาณดาวเทียม → เครื่องรับ GNSS → ESP32-S3 CAM ← เซ็นเซอร์อุณหภูมิ 2 ตัว
ESP32-S3 CAM → Wi-Fi → HTTPS API → ฐานข้อมูล → Dashboard
6. ความถี่และช่วงเวลาการบันทึก
| รายการ | การทำงานที่กำหนด |
|---|---|
| ข้อมูล GNSS | ประมาณ 1 ครั้งต่อวินาที |
| อุณหภูมิภายใน | ทุก 10 วินาที |
| อุณหภูมิภายนอก | ทุก 10 วินาที |
| สรุปและส่งข้อมูล | ทุก 5 นาที หรือ 300 วินาที |
| เวลาอ้างอิงจัดเก็บ | UTC |
| เวลาแสดงผลสำหรับประเทศไทย | Bangkok หรือ UTC+7 |
เมื่อทำงานต่อเนื่องครบช่วง 5 นาที จะมีตัวอย่างอุณหภูมิประมาณ 30 ตัวอย่างต่อเซ็นเซอร์ ส่วนจำนวนตัวอย่าง GNSS ที่ใช้ได้จริงขึ้นอยู่กับข้อความที่เครื่องรับส่งมาและเงื่อนไขการตรวจสอบข้อมูล
การเริ่มทำงานของอุปกรณ์อาจไม่ตรงกับขอบช่วง 5 นาที ระบบจึงเริ่มเก็บช่วงเต็มตามขอบเวลาที่กำหนด เพื่อให้เปรียบเทียบข้อมูลระหว่างช่วงได้สม่ำเสมอ
Dashboard แสดงข้อมูลตามรอบที่อุปกรณ์ส่งและรอบการรีเฟรชของหน้าเว็บ จึงไม่ใช่การถ่ายทอดค่าตรวจวัดทุกวินาที แม้เครื่องรับจะส่งข้อมูลให้บอร์ดทุกวินาทีก็ตาม
ระบบจัดเก็บข้อมูลทุกช่วง 5 นาที และเก็บต่อเนื่องแบบไม่จำกัดระยะเวลา (ไม่จำกัดจำนวนวัน)
ในแต่ละวัน (24 ชั่วโมง) มีช่วงข้อมูลตามแผน = 24 × 12 = 288 ช่วง
จำนวนนี้เป็นเป้าหมายตามเวลา ไม่ใช่การยืนยันว่าข้อมูลจริงครบถ้วนแล้ว ต้องตรวจสอบรายการที่ได้รับและช่วงที่ขาดหายเพิ่มเติม
7. ตัวแปร GNSS และความหมาย
7.1 สถานะการระบุตำแหน่ง หรือ Fix
สถานะ Fix ใช้บอกว่าเครื่องรับมีผลตำแหน่งที่ใช้งานได้หรือไม่ การได้รับสัญญาณจากดาวเทียมบางดวงไม่ได้หมายความว่าจะคำนวณตำแหน่งได้ทันที เพราะยังต้องมีข้อมูลที่เพียงพอและผ่านเงื่อนไขของเครื่องรับ
หากไม่มีตำแหน่งที่ใช้ได้ ระบบจะไม่ใช้พิกัดดังกล่าวเป็นผลตำแหน่งที่ถูกต้อง
7.2 จำนวนดาวเทียมที่ตรวจพบและจำนวนที่ใช้คำนวณ
สองค่านี้มีความหมายต่างกัน
- ดาวเทียมที่ตรวจพบสัญญาณ: ดาวเทียมที่เครื่องรับรายงานและผ่านเกณฑ์การนับของระบบ
- ดาวเทียมที่ใช้คำนวณตำแหน่ง: ดาวเทียมที่เครื่องรับเลือกนำมาใช้ในผลตำแหน่ง
เครื่องรับอาจตรวจพบดาวเทียมได้มากกว่าจำนวนที่ใช้จริง เนื่องจากคุณภาพหรือความพร้อมของข้อมูลแต่ละดวงแตกต่างกัน
นอกจากนี้ รายชื่อดาวเทียมที่สะสมตลอดช่วง 5 นาทีอาจมีจำนวนมากกว่าจำนวนที่รับได้ในวินาทีสุดท้ายของช่วง เพราะดาวเทียมบางดวงอาจปรากฏเพียงบางเวลา
7.3 ระดับสัญญาณ C/N₀
C/N₀ คืออัตราส่วนกำลังคลื่นพาหะต่อความหนาแน่นกำลังสัญญาณรบกวน มีหน่วยเป็น dB-Hz ใช้ประกอบการพิจารณาการรับสัญญาณของดาวเทียมแต่ละดวง
โดยทั่วไป ค่าที่สูงขึ้นหมายถึงคลื่นพาหะเด่นขึ้นเมื่อเทียบกับสัญญาณรบกวน แต่ไม่ได้รับประกันว่าตำแหน่งจะถูกต้องเสมอไป เพราะยังมีปัจจัยอื่น เช่น การสะท้อนของสัญญาณและเรขาคณิตดาวเทียม
ระบบสรุป C/N₀ เป็นค่าเฉลี่ย ค่าต่ำสุด ค่าสูงสุด และส่วนเบี่ยงเบนมาตรฐาน เพื่อให้เห็นทั้งระดับโดยรวมและความผันผวนของสัญญาณ
7.4 มุมเงย หรือ Elevation
มุมเงยบอกว่าดาวเทียมอยู่สูงจากขอบฟ้าเท่าใดเมื่อมองจากเครื่องรับ
| มุมเงย | ความหมาย |
|---|---|
| 0° | อยู่บริเวณขอบฟ้า |
| 45° | อยู่ระหว่างขอบฟ้ากับเหนือศีรษะ |
| 90° | อยู่เหนือศีรษะ |
มุมเงยช่วยให้พิจารณาระดับสัญญาณร่วมกับตำแหน่งบนท้องฟ้า และศึกษาว่าบริเวณใดอาจได้รับผลจากสิ่งกีดขวาง
7.5 มุมทิศ หรือ Azimuth
มุมทิศแสดงทิศทางของดาวเทียมรอบจุดติดตั้ง โดยวัดจากทิศเหนือวนตามเข็มนาฬิกา
| มุมทิศ | ทิศทาง |
|---|---|
| 0° หรือ 360° | เหนือ |
| 90° | ตะวันออก |
| 180° | ใต้ |
| 270° | ตะวันตก |
เมื่อติดตามมุมทิศและมุมเงยของดาวเทียมดวงเดิมหลายช่วงเวลา จะเห็นการเปลี่ยนตำแหน่งเชิงมุมของดาวเทียมจากมุมมองของเครื่องรับ
7.6 ค่า HDOP, VDOP และ PDOP
DOP เป็นตัวชี้วัดผลของเรขาคณิตหรือการกระจายตัวของดาวเทียมต่อการหาตำแหน่ง
- HDOP: เกี่ยวข้องกับตำแหน่งแนวราบ
- VDOP: เกี่ยวข้องกับตำแหน่งแนวดิ่ง
- PDOP: เกี่ยวข้องกับตำแหน่งสามมิติ
โดยทั่วไปค่าที่ต่ำลงหมายถึงเรขาคณิตที่เอื้อต่อการคำนวณตำแหน่งมากขึ้น แต่ DOP ไม่มีหน่วย และไม่ใช่ค่าความคลาดเคลื่อนเป็นเมตร
7.7 ตำแหน่งและความสูง
ละติจูดและลองจิจูดเป็นผลตำแหน่งที่เครื่องรับรายงาน ส่วนความสูงเป็นค่าความสูงเหนือระดับน้ำทะเลที่ใช้เมื่อสถานะตำแหน่งรองรับ
ตำแหน่งในรายการสรุปเป็นข้อมูลล่าสุดที่ผ่านเงื่อนไข ไม่ใช่ตำแหน่งเฉลี่ยของทุกตัวอย่างตลอด 5 นาที และไม่ใช่เส้นทางการเคลื่อนที่ของตัวเครื่องรับ
8. การวัดและวิเคราะห์อุณหภูมิ
ข้อมูลอุณหภูมิช่วยอธิบายสภาพที่อุปกรณ์ทำงานจริง โดยอุณหภูมิภายในกล่องอาจแตกต่างจากภายนอกเนื่องจากความร้อนของวงจร แสงแดด วัสดุกล่อง และการระบายอากาศ
ระบบเก็บข้อมูลของเซ็นเซอร์แต่ละตัวแยกกัน พร้อมจำนวนตัวอย่างที่ผ่านการตรวจสอบ เพื่อให้ทราบว่าค่าสถิติได้มาจากข้อมูลมากน้อยเพียงใด
| ค่าสถิติ | ประโยชน์ |
|---|---|
| ค่าล่าสุด | ดูอุณหภูมิที่อ่านได้ล่าสุด |
| ค่าเฉลี่ย | ดูระดับอุณหภูมิโดยรวมของช่วง |
| ค่าต่ำสุด | ดูอุณหภูมิต่ำสุดที่ตรวจวัดได้ในช่วง |
| ค่าสูงสุด | ดูอุณหภูมิสูงสุดที่ตรวจวัดได้ในช่วง |
| จำนวนตัวอย่างที่ใช้ได้ | ตรวจสอบความครบถ้วนของข้อมูล |
| จำนวนข้อผิดพลาด | ประกอบการตรวจสอบเซ็นเซอร์หรือการอ่านข้อมูล |
ผลต่างอุณหภูมิคำนวณจาก
ΔT = อุณหภูมิภายในกล่อง − อุณหภูมิภายนอกกล่อง
ตัวอย่างเชิงอธิบาย หากค่าเฉลี่ยภายในเท่ากับ 35 °C และภายนอกเท่ากับ 32 °C จะได้ ΔT เท่ากับ 3 °C หมายถึงภายในกล่องอุ่นกว่าภายนอก 3 °C ตัวเลขนี้เป็นเพียงตัวอย่าง ไม่ใช่ผลตรวจวัดของโครงการ
การเปรียบเทียบต้องใช้ช่วงเวลาเดียวกันและชนิดสถิติเดียวกัน เช่น ค่าเฉลี่ยเทียบค่าเฉลี่ย เพื่อให้ความหมายสอดคล้องกัน
9. เหตุผลที่ศึกษาดาวเทียมร่วมกับอุณหภูมิ
การบันทึกข้อมูลทั้งสองส่วนในเวลาเดียวกันช่วยให้ตรวจสอบได้ว่า เมื่อสภาพอุณหภูมิเปลี่ยน การรับสัญญาณและสถานะของเครื่องรับเปลี่ยนตามหรือไม่
คำถามที่สามารถนำข้อมูลไปศึกษาได้ เช่น
- ภายในกล่องร้อนกว่าภายนอกมากที่สุดในช่วงใด?
- ช่วงที่อุณหภูมิภายในเพิ่มขึ้น การรับสัญญาณยังต่อเนื่องหรือไม่?
- จำนวนดาวเทียมและระดับสัญญาณมีรูปแบบแตกต่างกันระหว่างช่วงเวลาหรือไม่?
- ช่วงที่ข้อมูลขาดหายสัมพันธ์กับการเชื่อมต่อเครือข่าย การรีสตาร์ต หรือสภาพอุณหภูมิหรือไม่?
- ดาวเทียมในทิศทางใดมีระดับสัญญาณลดลงซ้ำ ๆ และสัมพันธ์กับสภาพรอบจุดติดตั้งหรือไม่?
อย่างไรก็ตาม โครงการนี้ไม่ได้ควบคุมทุกปัจจัยแวดล้อม การพบแนวโน้มร่วมกันจึงเป็นข้อมูลสำหรับตั้งข้อสังเกตและวิเคราะห์ต่อ ไม่ใช่หลักฐานยืนยันว่าอุณหภูมิเป็นสาเหตุโดยตรงของการเปลี่ยนแปลงสัญญาณ
10. การอ่านค่าสถิติอย่างเหมาะสม
ค่าเฉลี่ยช่วยสรุปภาพรวม แต่สามารถซ่อนเหตุการณ์ระยะสั้นได้ จึงควรดูร่วมกับค่าต่ำสุด ค่าสูงสุด และจำนวนตัวอย่าง
สำหรับระดับสัญญาณ ส่วนเบี่ยงเบนมาตรฐานใช้บอกการกระจายของค่าภายในช่วงตรวจวัด
- ค่าต่ำแสดงว่าตัวอย่างในช่วงนั้นอยู่ใกล้ค่าเฉลี่ยมากกว่า
- ค่าสูงแสดงว่าระดับสัญญาณในช่วงนั้นเปลี่ยนแปลงมากกว่า
ส่วนเบี่ยงเบนมาตรฐานต่ำไม่ได้แปลว่าสัญญาณดีเสมอไป เพราะสัญญาณอ่อนที่คงที่ก็อาจมีค่านี้ต่ำได้ จึงต้องดูระดับเฉลี่ยประกอบด้วย
ช่วงที่มีตัวอย่างน้อยควรตีความอย่างระมัดระวัง เนื่องจากอาจเป็นตัวแทนของช่วงเวลาได้ไม่ครบเท่ากับช่วงที่มีข้อมูลต่อเนื่อง
11. การแสดงผลบน Dashboard
ภาพรวมระบบ
แสดงอุปกรณ์ที่เลือก สถานะออนไลน์ เวลารับข้อมูลล่าสุด และผลตรวจวัดล่าสุด เพื่อให้ตรวจสอบการทำงานได้รวดเร็ว
สถานะออนไลน์และสถานะ Fix เป็นคนละเรื่องกัน อุปกรณ์อาจเชื่อมต่ออินเทอร์เน็ตได้ตามปกติ แต่ยังไม่มีตำแหน่ง GNSS ที่ใช้ได้
กราฟตามเวลา
ใช้ดูแนวโน้มอุณหภูมิและข้อมูล GNSS รวมถึงเปรียบเทียบช่วงเวลาที่เกิดการเปลี่ยนแปลง โดยควรตรวจสอบช่วงข้อมูลขาดหายก่อนตีความกราฟ
แผนภาพดาวเทียม 2 มิติและ 3 มิติ
Skyplot แสดงการกระจายตัวของดาวเทียมตามมุมทิศและมุมเงยจากจุดรับสัญญาณ ช่วยให้เห็นว่าดาวเทียมอยู่บริเวณใดของท้องฟ้า
ภาพนี้ไม่ได้แสดงระยะห่างจริง ความสูงวงโคจร หรือขนาดดาวเทียมตามมาตราส่วน
ตารางและสถิติย้อนหลัง
ใช้ตรวจสอบรายละเอียดรายช่วง สรุปรายวัน และเปรียบเทียบระหว่างวัน เพื่อดูแนวโน้มและความต่อเนื่องของข้อมูล
การส่งออกข้อมูล
ข้อมูลสามารถนำไปใช้ต่อในรูปแบบ CSV หรือ Excel สำหรับสร้างกราฟเพิ่มเติม คำนวณสถิติ และจัดทำรายงานการทดลอง
12. สถานะเครือข่ายและสุขภาพอุปกรณ์
ข้อมูลสถานะช่วยแยกปัญหาที่เกิดจากการรับสัญญาณออกจากปัญหาของบอร์ดหรือเครือข่าย เช่น
| ข้อมูล | ใช้ตรวจสอบ |
|---|---|
| เวลารับข้อมูลล่าสุด | ความต่อเนื่องของการส่งข้อมูล |
| Wi-Fi RSSI | ระดับสัญญาณเครือข่าย Wi-Fi |
| Uptime | ระยะเวลาที่บอร์ดทำงานนับจากการเริ่มระบบ |
| หน่วยความจำที่เหลือ | สภาพทรัพยากรของอุปกรณ์ |
| จำนวนรายการรอส่ง | ข้อมูลที่ยังไม่ได้รับการยืนยันจากเซิร์ฟเวอร์ |
| ข้อผิดพลาดในการส่ง | ปัญหาระหว่างอุปกรณ์ เครือข่าย และ API |
Wi-Fi RSSI มีหน่วย dBm ส่วน C/N₀ ของ GNSS มีหน่วย dB-Hz ทั้งสองค่าอธิบายคนละระบบและไม่ควรนำตัวเลขมาเปรียบเทียบกันโดยตรง
13. การจัดเก็บและการรับมือเมื่อเครือข่ายขัดข้อง
เมื่อสรุปช่วงตรวจวัดเสร็จ ระบบบันทึกข้อมูลลงพื้นที่จัดเก็บภายในบอร์ดก่อนส่ง หากเครือข่ายไม่พร้อมสามารถเก็บรายการไว้รอส่งใหม่ได้ตามพื้นที่ที่เหลือ
ระบบใช้รหัสรายการเพื่อช่วยป้องกันข้อมูลซ้ำเมื่อส่งรายการเดิมอีกครั้ง และแยกงานส่งข้อมูลออกจากงานอ่านเซ็นเซอร์ เพื่อลดผลกระทบจากการรอเครือข่ายต่อการเก็บข้อมูล
อย่างไรก็ตาม พื้นที่จัดเก็บมีขนาดจำกัด จึงไม่ได้รับประกันว่าจะรองรับการขาดการเชื่อมต่อได้ไม่จำกัดเวลา และหากไฟดับกลางช่วง ข้อมูลช่วงที่ยังสรุปไม่เสร็จอาจสูญหายได้
ค่าที่อ่านไม่ได้หรือไม่ผ่านการตรวจสอบจะระบุว่าไม่มีข้อมูล แทนการใช้ศูนย์เป็นค่าตรวจวัด เพื่อไม่ให้เข้าใจผิดว่าอุณหภูมิเท่ากับ 0 °C หรือพิกัดอยู่ที่ละติจูด 0 และลองจิจูด 0
14. แนวทางตรวจสอบผลการทดลอง
การตรวจสอบผลควรเริ่มจากความครบถ้วนของข้อมูล ก่อนวิเคราะห์ความสัมพันธ์ระหว่างตัวแปร
- ตรวจสอบช่วงเริ่มต้นและสิ้นสุดการทดลอง รวมถึงเขตเวลาที่ใช้แสดงผล
- เปรียบเทียบจำนวนช่วงข้อมูลที่ได้รับกับจำนวนช่วงตามแผน
- ตรวจสอบจำนวนตัวอย่างอุณหภูมิและ GNSS ที่ใช้ได้ในแต่ละช่วง
- ตรวจสอบช่วงที่ไม่มี Fix หรือไม่มีข้อมูลเซ็นเซอร์
- พิจารณาจำนวนดาวเทียม C/N₀ และ DOP ร่วมกัน
- เปรียบเทียบอุณหภูมิภายในและภายนอกในช่วงเดียวกัน
- ตรวจสอบว่าการเปลี่ยนแปลงอาจเกี่ยวข้องกับการรีสตาร์ต เครือข่าย หรือสภาพจุดติดตั้งหรือไม่
หากรายงานความครบถ้วนของช่วงข้อมูล สามารถคำนวณได้จาก
ความครบถ้วน (%) = จำนวนช่วงข้อมูลที่ได้รับจริง ÷ จำนวนช่วงตามแผน × 100
ทั้งนี้ การมีรายการครบทุกช่วงไม่ได้แปลว่าทุกเซ็นเซอร์มีข้อมูลสมบูรณ์ในทุกรายการ จึงต้องตรวจสอบคุณภาพข้อมูลภายในช่วงด้วย
15. ขอบเขตและข้อจำกัดในการตีความ
ระบบนี้ออกแบบสำหรับศึกษาสภาพการรับสัญญาณและการทำงาน ณ จุดติดตั้ง โดยมีขอบเขตสำคัญดังนี้
- การติดตามดาวเทียมเป็นการติดตามมุมทิศและมุมเงย ไม่ใช่การวัดวงโคจรจริง
- จำนวนดาวเทียมมากไม่ได้รับประกันว่าตำแหน่งจะแม่นยำ หากสัญญาณหรือเรขาคณิตไม่เหมาะสม
- ค่า C/N₀ และ DOP เป็นข้อมูลประกอบการประเมิน ไม่ใช่ผลวัดความคลาดเคลื่อนตำแหน่งโดยตรง
- การหาความคลาดเคลื่อนเป็นเมตรต้องเปรียบเทียบกับตำแหน่งอ้างอิงที่ทราบแน่นอน
- อุณหภูมิสะท้อนสภาพบริเวณหัววัด และขึ้นอยู่กับวิธีติดตั้ง
- ความสัมพันธ์ระหว่างอุณหภูมิกับสัญญาณยังไม่ยืนยันเหตุและผล
- ผลจากเครื่องรับหนึ่งตัวและจุดติดตั้งหนึ่งแห่งไม่ควรใช้แทนสภาพการรับสัญญาณของทุกพื้นที่
- ข้อมูลสรุปทุก 5 นาทีอาจไม่แสดงรายละเอียดของเหตุการณ์สั้น ๆ ได้ทั้งหมด
16. ประโยชน์ที่คาดว่าจะได้รับ
โครงการช่วยให้มีข้อมูลการรับสัญญาณ GNSS และอุณหภูมิที่จัดเก็บอย่างเป็นระบบ สามารถตรวจสอบย้อนกลับและเปรียบเทียบตามเวลาได้ แทนการอาศัยการสังเกตค่าขณะใดขณะหนึ่งเพียงอย่างเดียว
ผู้ใช้งานสามารถนำข้อมูลไปประกอบการประเมินตำแหน่งติดตั้งเสาอากาศ สังเกตทิศทางที่อาจมีสิ่งกีดขวาง ตรวจสอบความร้อนภายในกล่อง และติดตามความต่อเนื่องของระบบ รวมถึงใช้เป็นข้อมูลสำหรับการเรียนรู้ด้าน GNSS เซ็นเซอร์ ระบบสมองกลฝังตัว เครือข่าย ฐานข้อมูล และการแสดงผลบนเว็บไซต์
Dashboard จึงทำหน้าที่เป็นพื้นที่รวบรวมทั้งผลตรวจวัดและบริบทการทำงาน เพื่อให้การวิเคราะห์ตั้งอยู่บนข้อมูลที่ได้รับจริง พร้อมเห็นข้อจำกัดของข้อมูลแต่ละช่วงอย่างชัดเจน
ค่า Data สถิติรายวัน — เลือกวันที่จากแถบกรองด้านบน แล้วกด Apply
ข้อมูลแบบหน้าภาพรวม (เปรียบเทียบวัน A/B — แสดงหลังกด เปรียบเทียบ)
Latest measurement
Constellation summary (วัน A vs B)
Temperature อุณหภูมิรายวัน (วัน A vs B)
Data completeness (วัน A vs B)
Device health
Recent measurements
API activity
ค่า Data เปรียบเทียบ 2 วัน
ค่า Data เริ่มต้นจนถึงปัจจุบัน
ตารางข้อมูลดิบ (ค่าทีละรายการอย่างละเอียด)
สรุปภาพรวมทั้งช่วง (all-time)
กราฟแสดงค่าทั้งหมด (all-time charts)
รายละเอียดตามวัน (daily breakdown)
Satellite skyplot (ล่าสุด) — 2D + ตารางดาวเทียม
3D Sky Hemisphere + Satellite Globe (3D animation)
การวิเคราะห์ดาวเทียม (Satellite analysis) — X–Y
ข้อมูลแบบหน้าภาพรวม (สถานะและค่าล่าสุด)
Latest measurement
Constellation summary
Temperature (last 24h)
Data completeness
Device health
Recent measurements
API activity
ข้อมูล Credentials (API — Arduino/ESP32)
e312439187c981d517487bb6cd40ed3b0eeb6d7e18155dce48a10d666b36d4ffhttps://project12569.theeeiot.com/EE67172310228/api/v1/gnss.phpSetting and Tester การแจ้งเตือนอัตโนมัติ LINE & Telegram
การตั้งค่าแจ้งเตือน (LINE & Telegram)
กรอกค่า LINE / Telegram ที่ใช้งานจริง (อัปโหลดสู่ server)
config/notifications.php — ค่าเป็น secret ฝั่ง server ไม่แสดงค่าเต็มกลับมาขั้นตอนการตั้งค่าทั้งหมด (ละเอียด)
ตัวอย่างการแจ้งเตือน LINE & Telegram
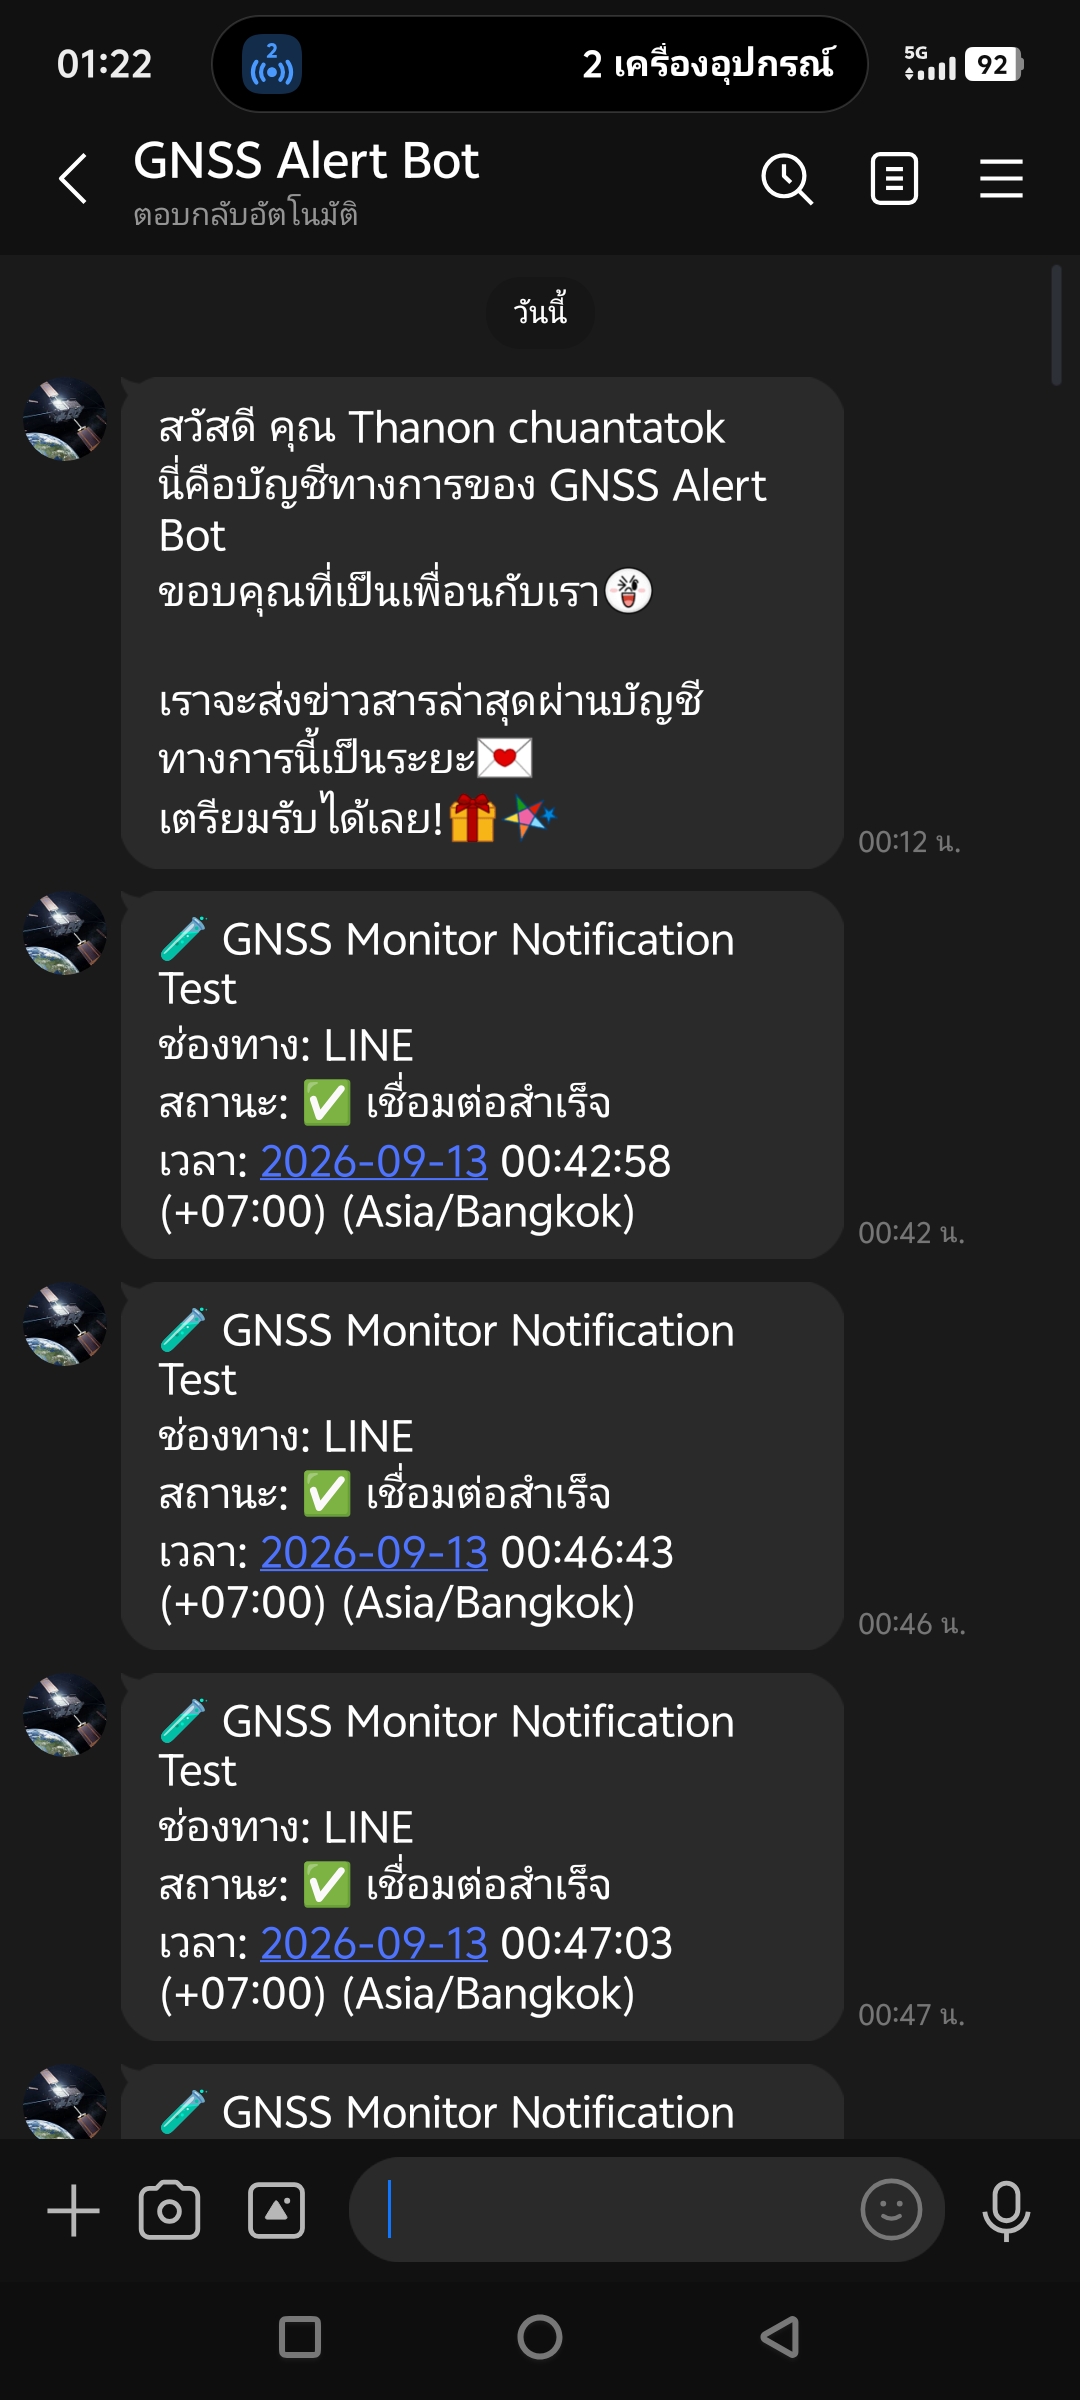
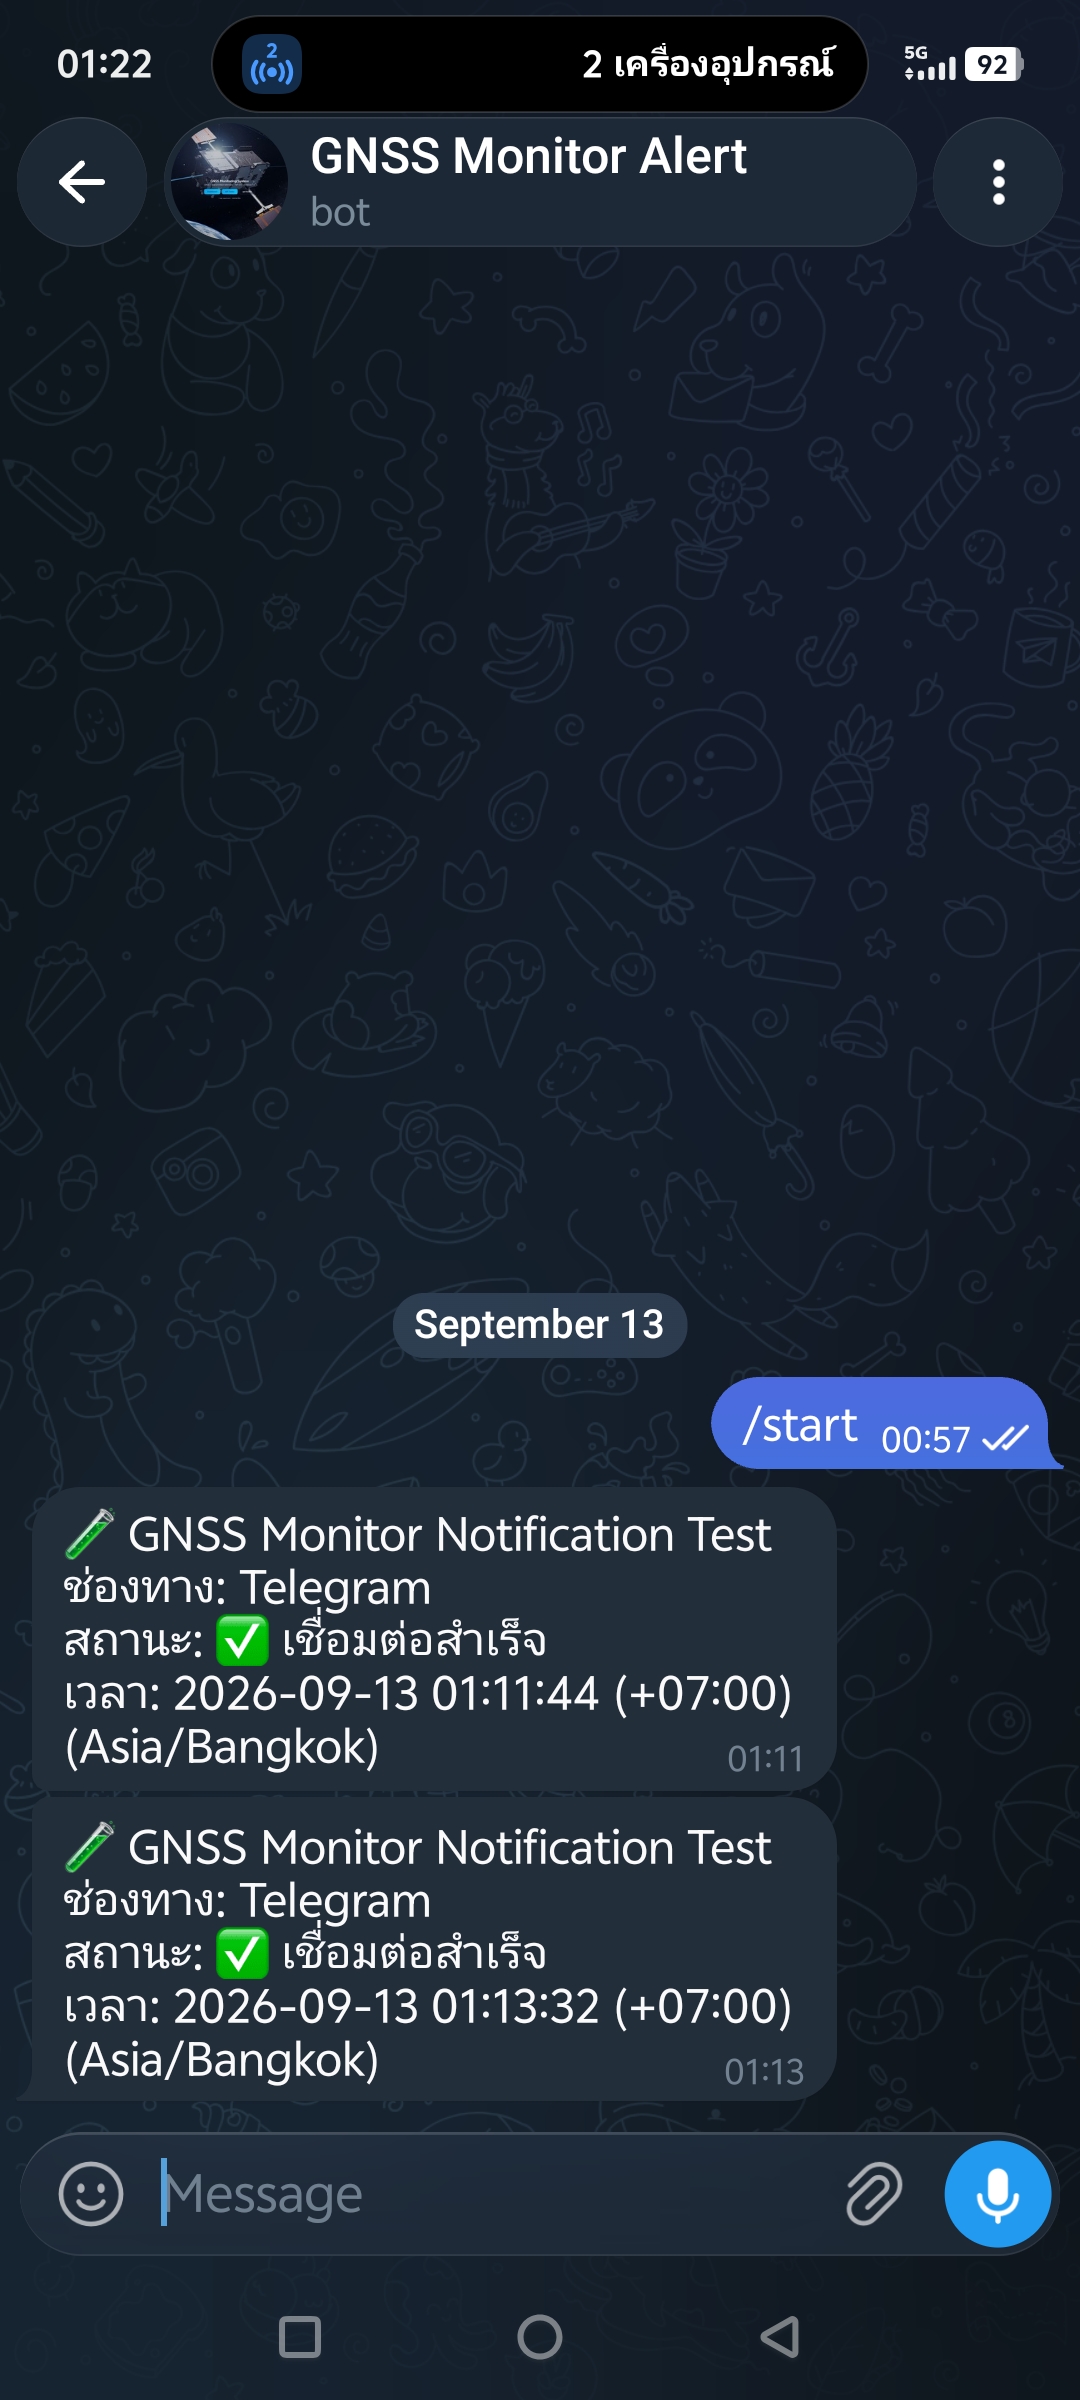
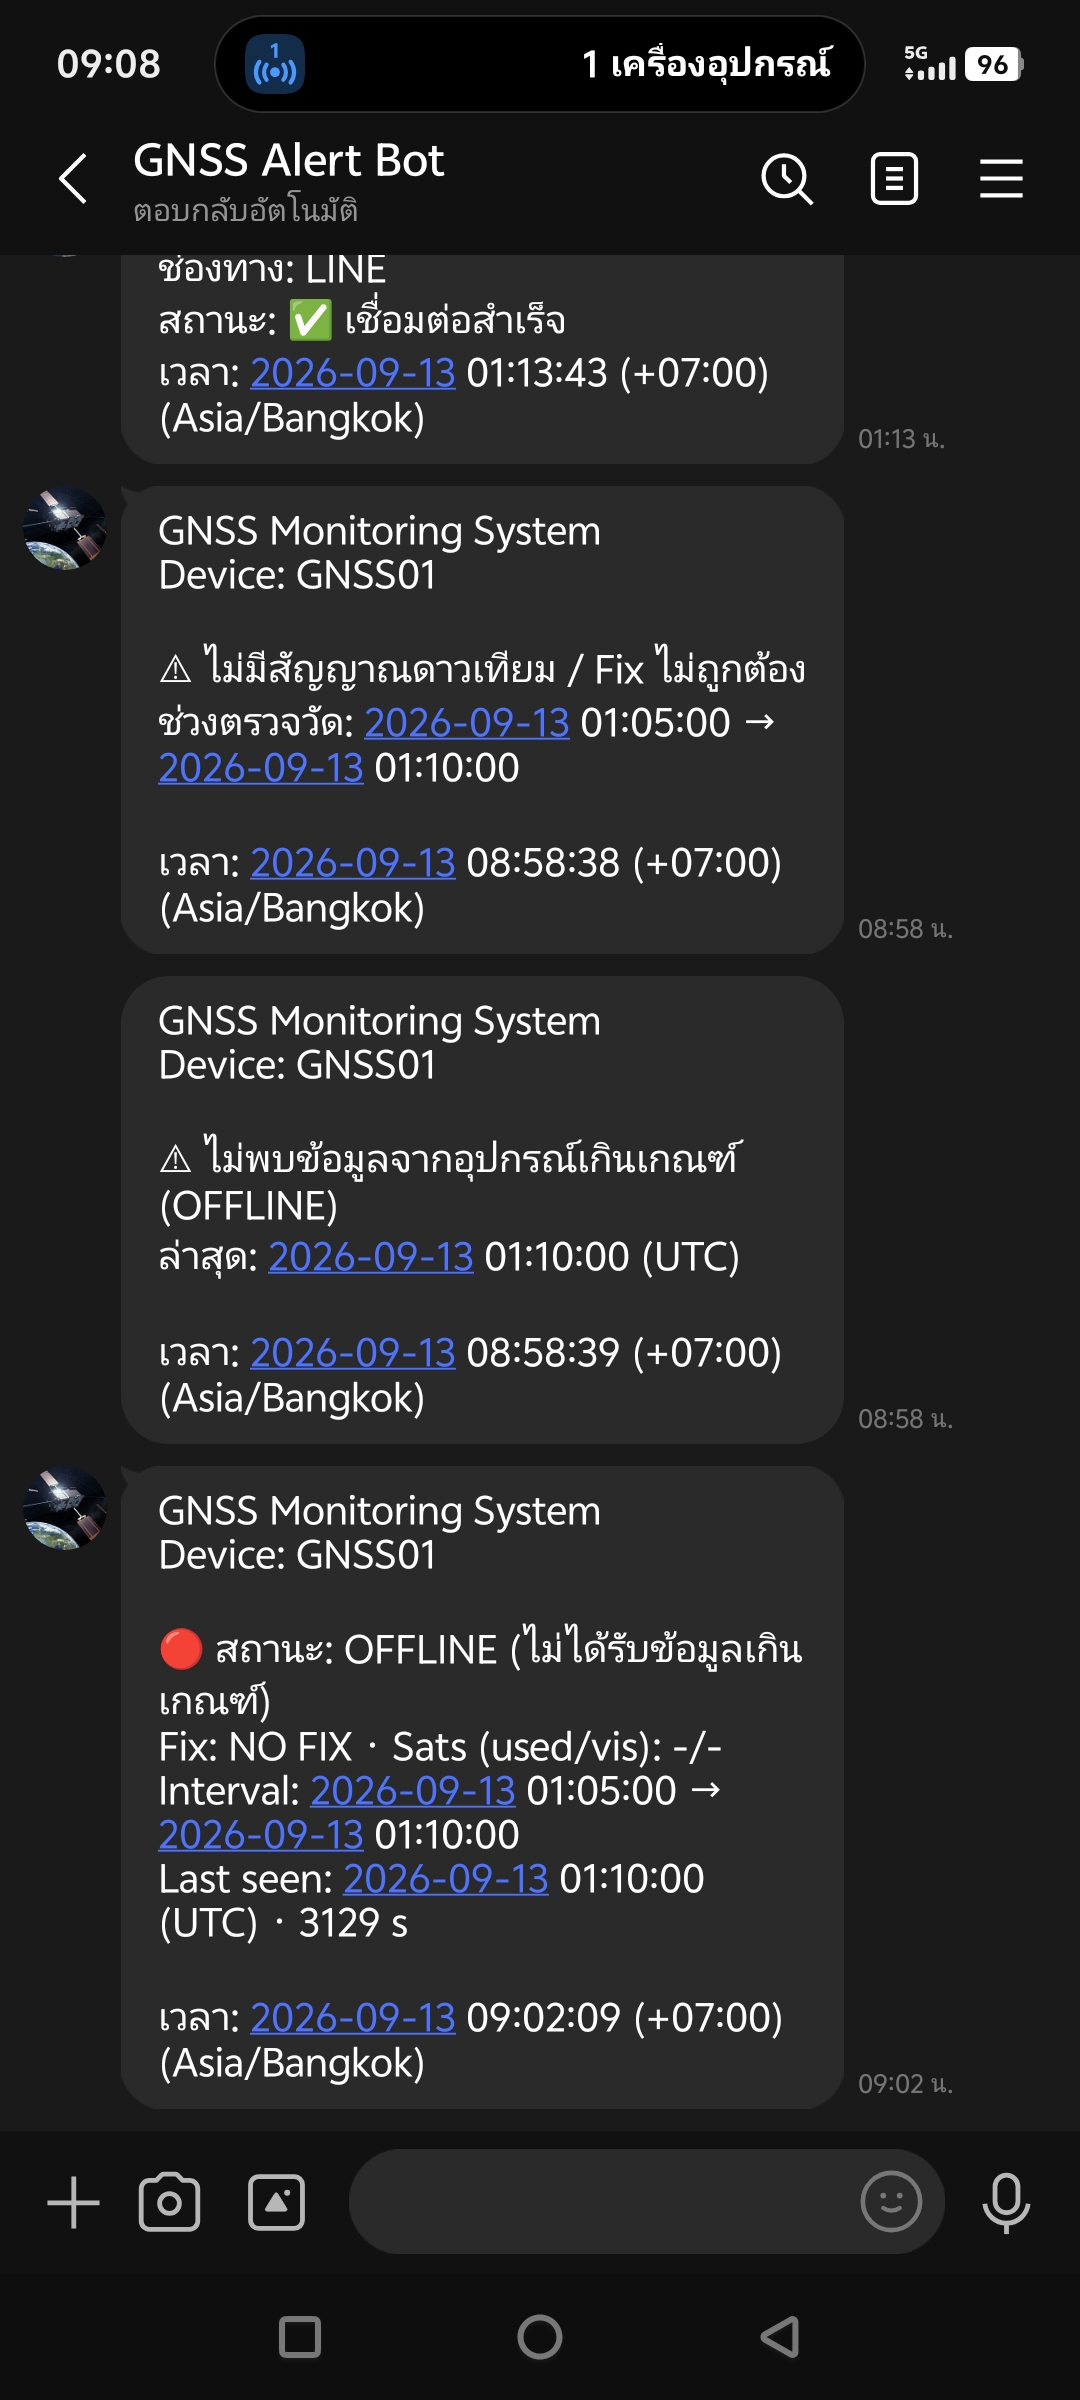
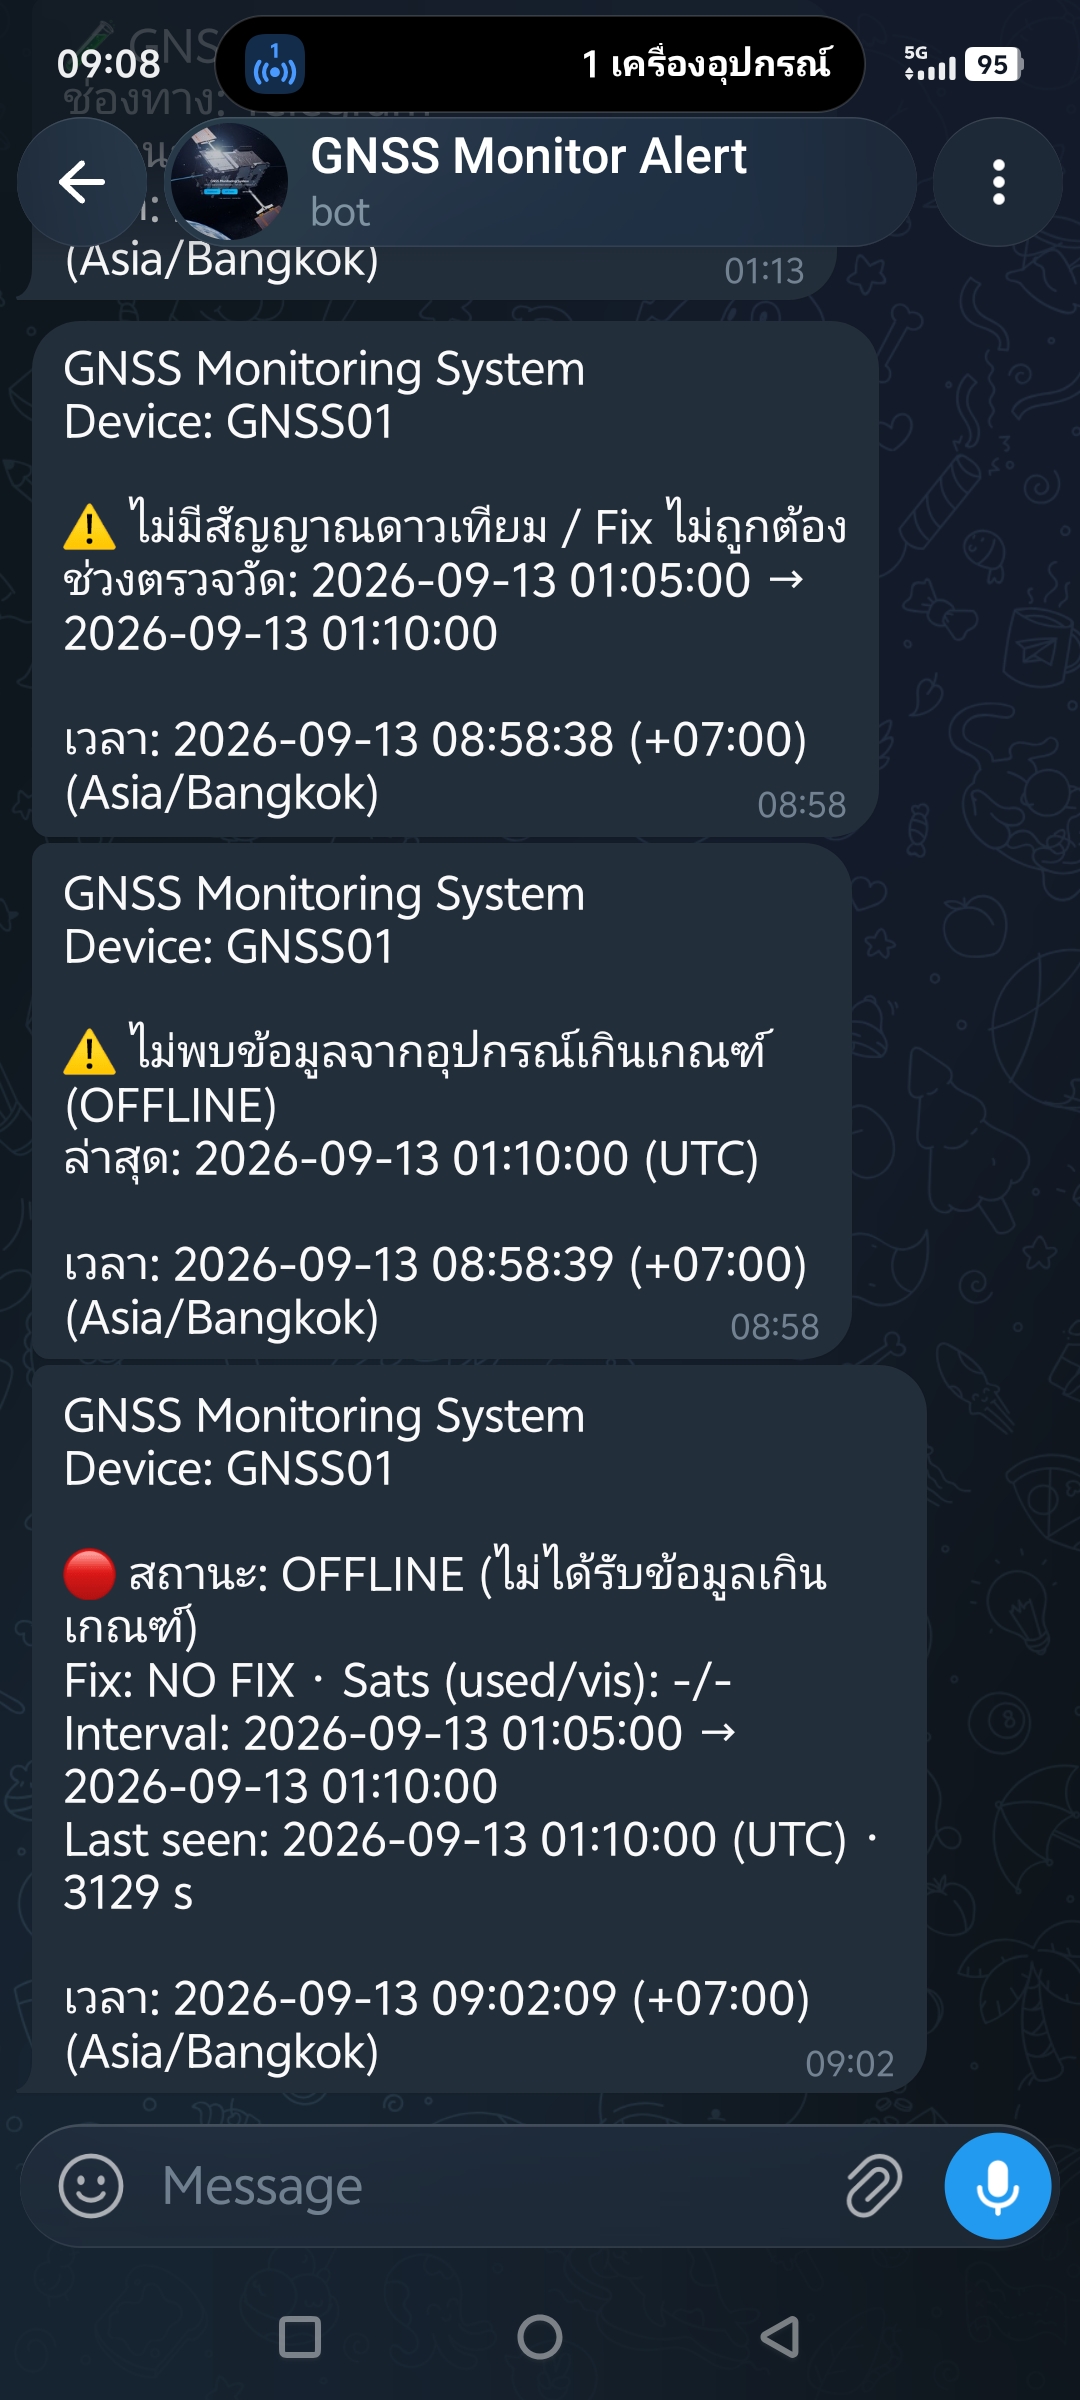
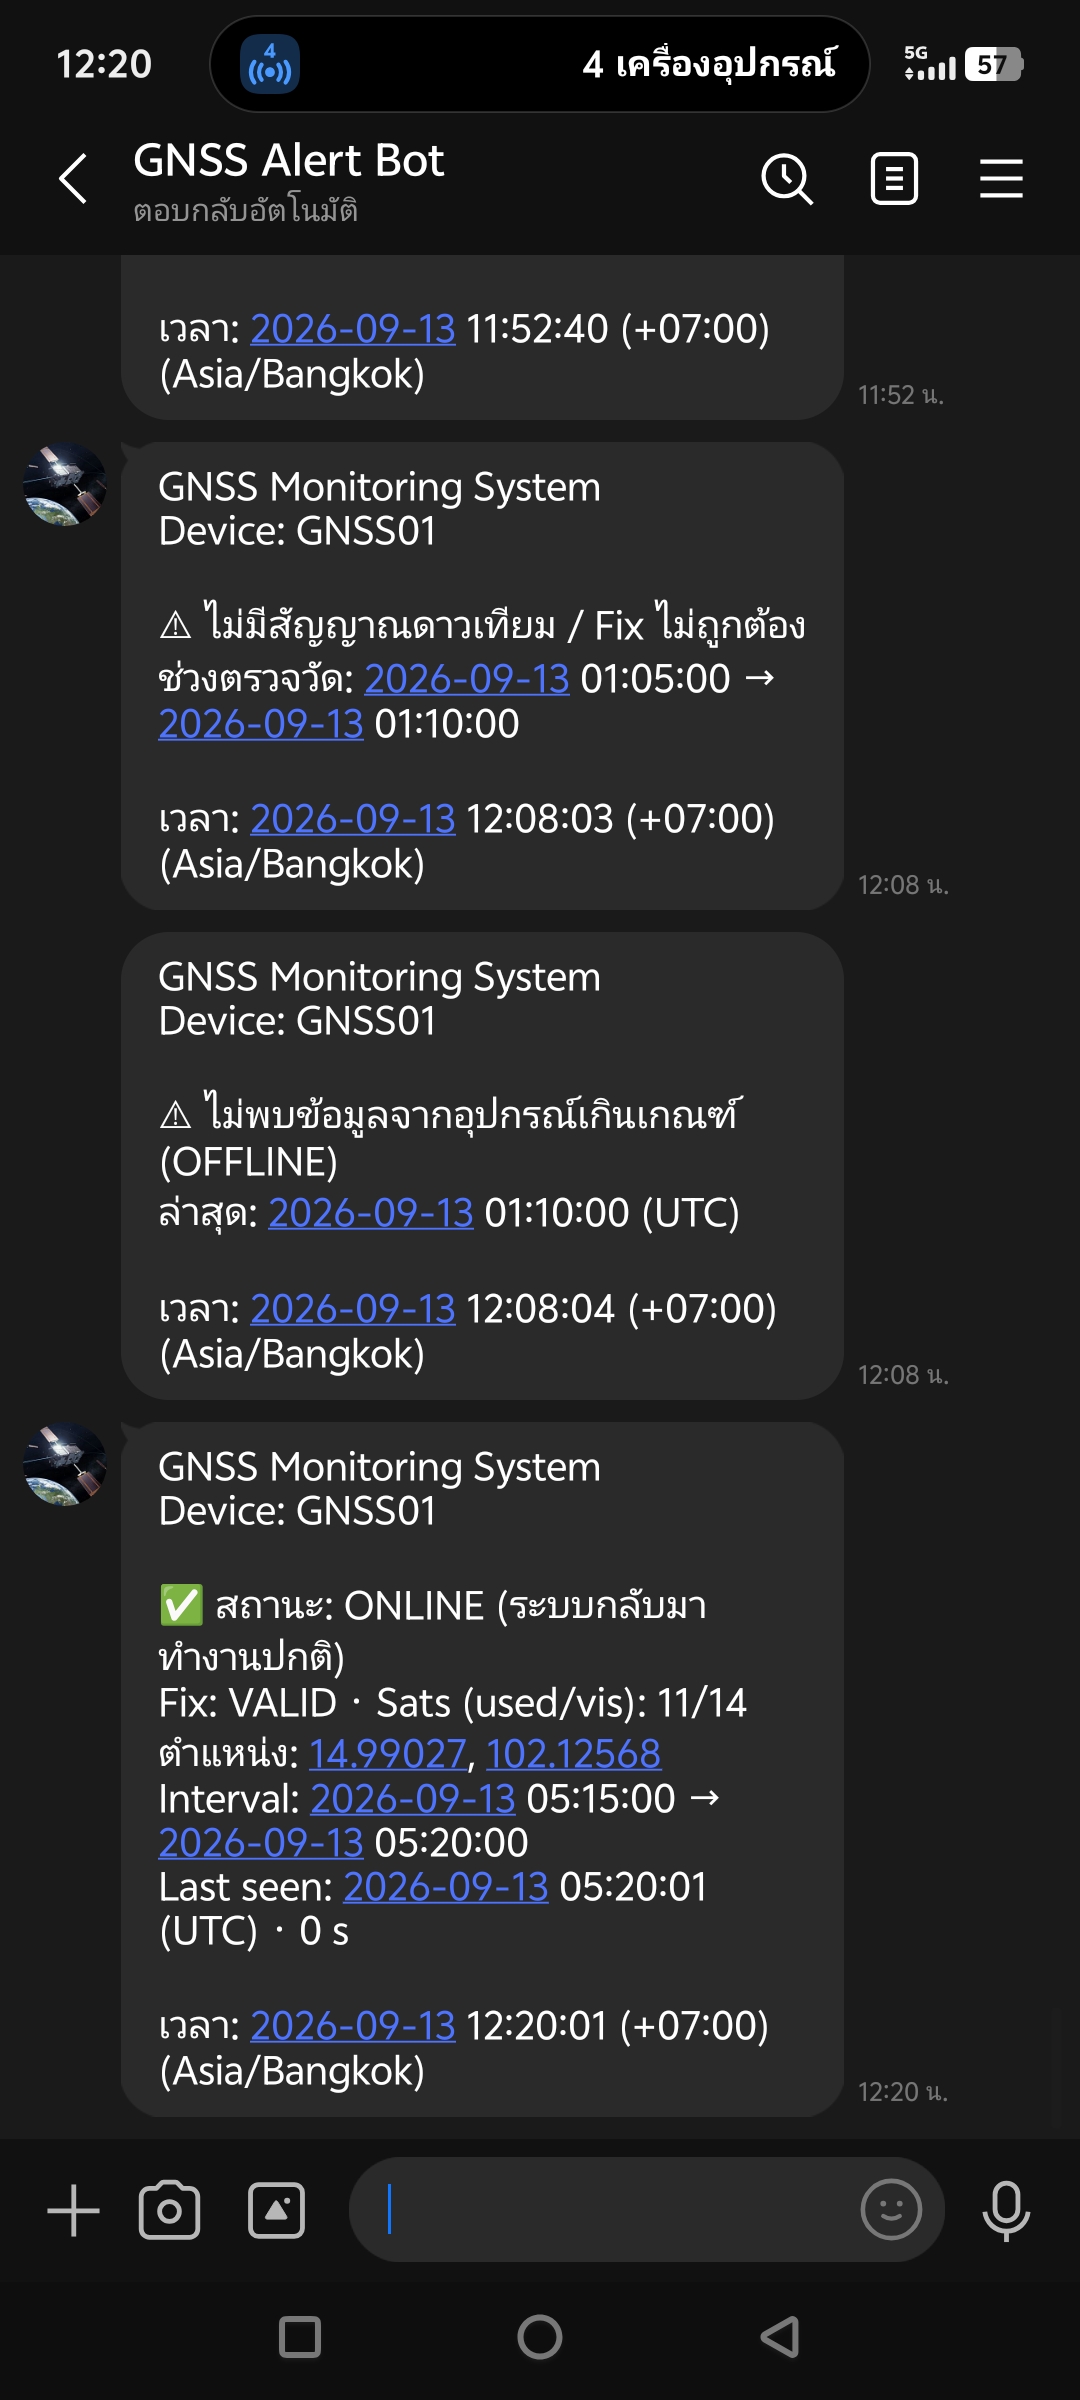
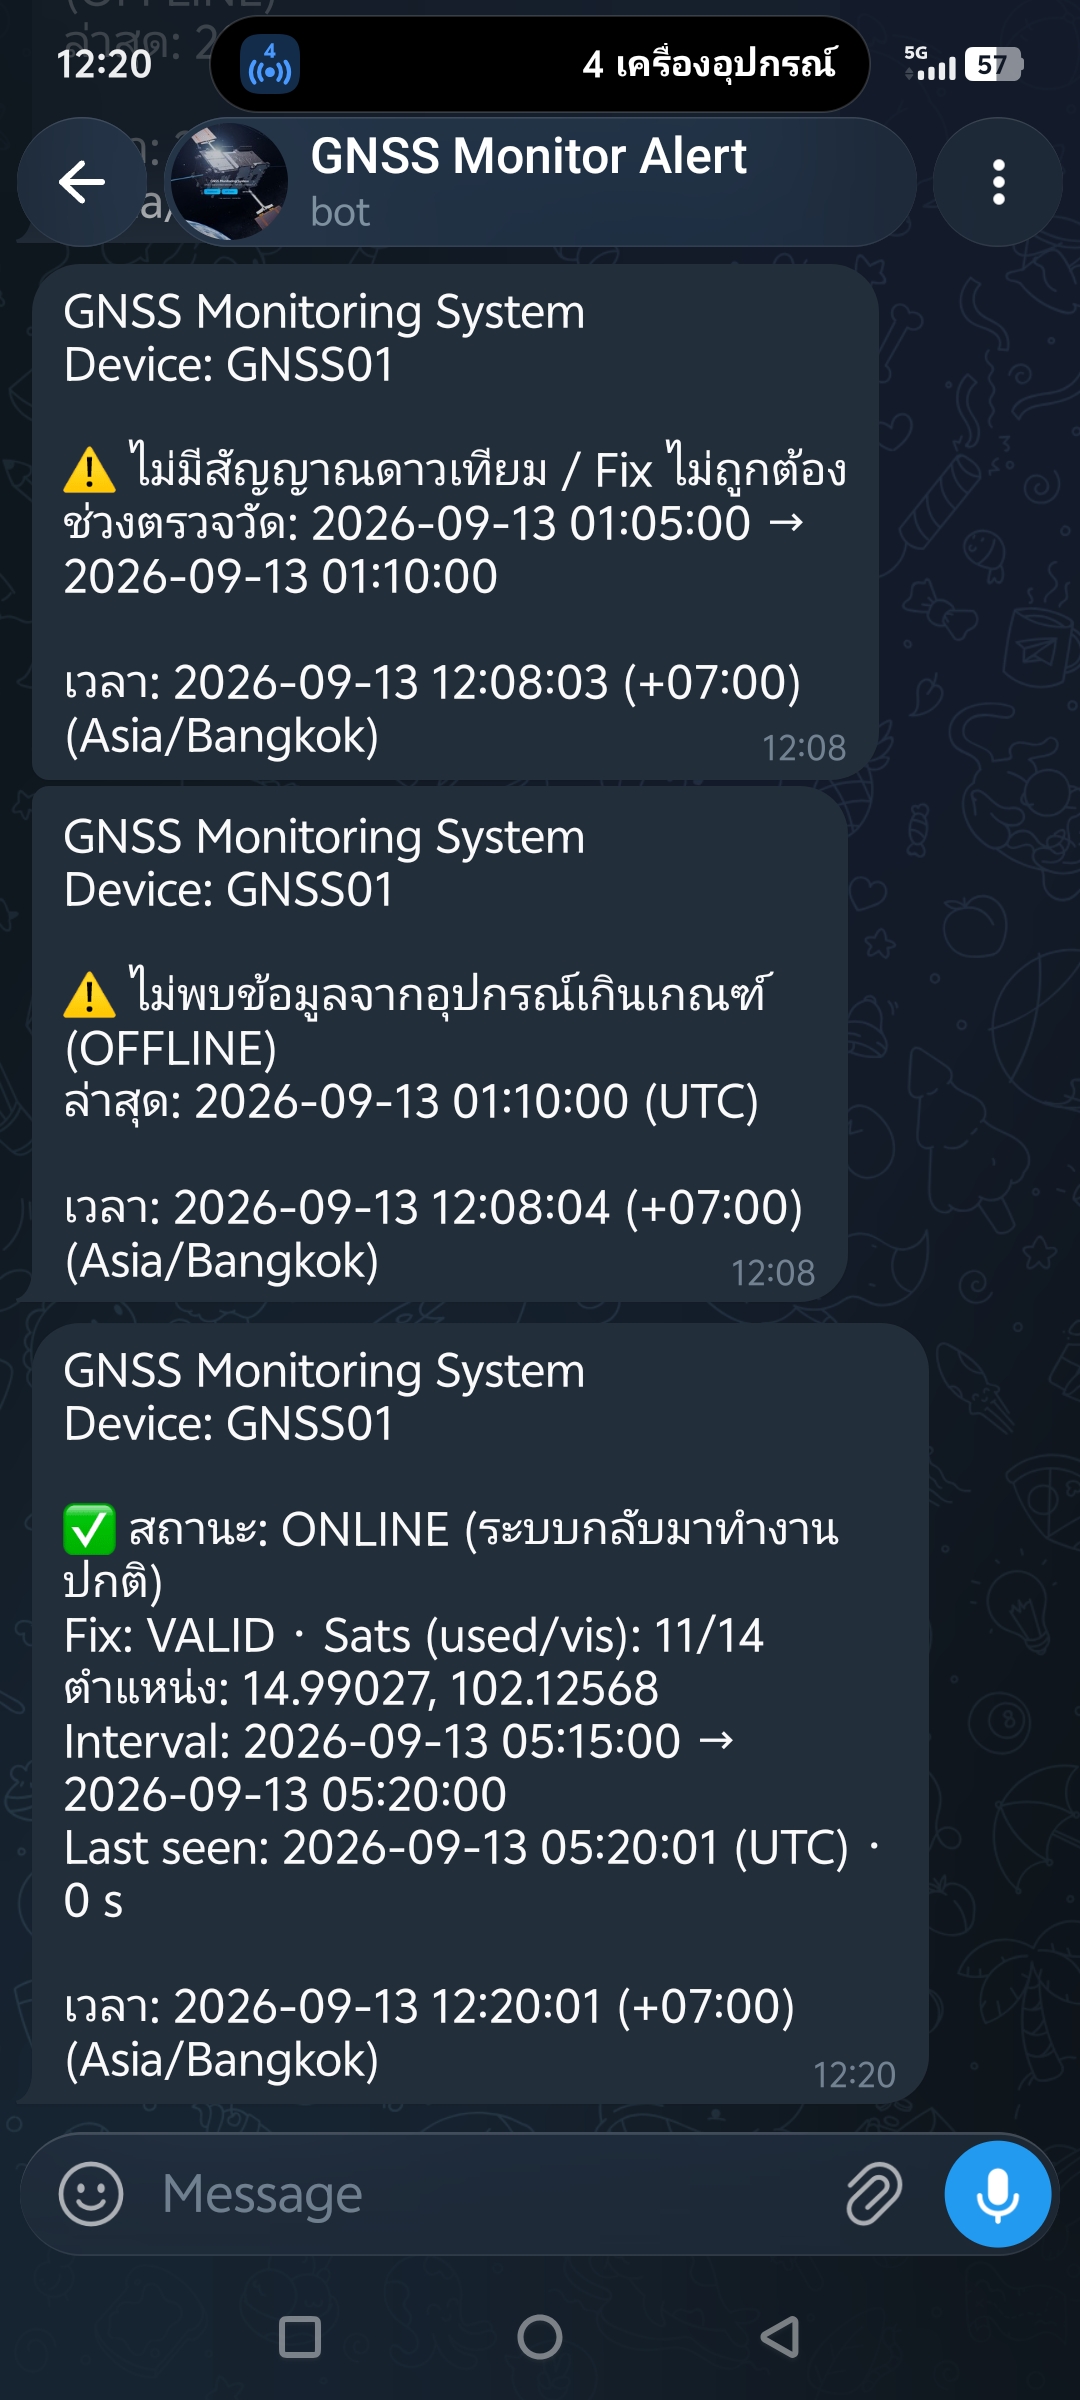
ระบบสั่ง Run การตรวจสอบสถานะระบบและแจ้งเตือนอัตโนมัติ LINE & Telegram — cron-job.org + Windows Task Scheduler + CLI
การตั้งค่า (cron-job.org — ฟรี ไม่ต้องเปิดหน้า Dashboard ค้างไว้ตลอดบนคอมพิวเตอร์)
GNSS-AlertCheckGET · 5 นาที (300 วินาที)https://project12569.theeeiot.com/EE6717…ert-cron.php(ใช้ค่าเริ่มต้นอัตโนมัติ)cron-job.org (บัญชีที่ตั้งไว้ตอนสมัคร) → Jobs → Dashboardไม่ต้องใช้ key อีกต่อไป (X-Admin-Key ถูกถอดออก) — ดึง URL เต็มจากช่องบนสุด (ถ้า URL เดิมมี ?key=… ให้ลบส่วนนั้นทิ้งได้เลย)ขั้นตอนการตั้งค่าทั้งหมด (ละเอียด)
สถานะการทำงานของระบบสั่ง Run (ข้อมูลล่าสุด)
api/v1/scheduler-status.php — อัปเดตเมื่อเปิดหน้านี้หรือกดปุ่มรีเฟรชโครงสร้างการทำงานของระบบสั่ง Run (3 ระดับ)
| ชั้น | ตัวรัน | วิธีทำงาน | ส่งซ้ำ? |
|---|---|---|---|
| A | Web autopilot (หน้าเว็บที่เปิดอยู่) | ทุกครั้งที่หน้านี้โหลดข้อมูล จะเรียก alert-check.php อัตโนมัติ (ไม่ต้องใช้ key — เปิดหน้าไว้ก็แจ้งเตือน) | ไม่ — กันด้วย __AUTOPILOT__ + cooldown |
| B | Windows Task Scheduler + CLI | เครื่อง PC ที่เปิดตลอด ใช้ php alert-check-cli.php ทุก 5 นาที (Task GNSS-AlertCheck) | ไม่ — ใช้ marker ตัวเดียวกับชั้น A |
| C | cron-job.org (cloud ฟรี) | เรียก api/v1/alert-cron.php จาก cloud ทุก 5 นาที (ไม่ต้องใช้ key) | ไม่ — ใช้ engine ตัวเดียวกัน + GET_LOCK 60s |
includes/alert-engine.php เดียวกัน — ส่งเฉพาะเมื่อ สถานะเปลี่ยน (ONLINE/WARNING/OFFLINE/NO FIX/temp error) อยู่ภายใต้ cooldown 900 วินาที จึงไม่มีทางแจ้งซ้ำแม้มีหลายตัวกระตุ้นผลลัพธ์ที่ส่งถึง LINE & Telegram (ตัวอย่างจริง)
05:00 UTCcron-job.org ตรวจพบบอร์ด ONLINE แต่ไม่มีสัญญาณดาวเทียม → ระบบส่งSTATUS:ONLINE+GNSS_NO_FIXไป LINE & Telegram อัตโนมัติ (ไม่มีคน)05:01 UTCตัวกระตุ้นชั้น A (web autopilot) พบบอร์ด OFFLINE หลังขาดข้อมูล >10 นาที → ส่งSTATUS:OFFLINE+DEVICE_OFFLINEไป LINE & Telegram ทันที- อัปโหลด ESP32 ที่เข้ามาในช่วงเวลานั้นถูก
throttle 60s→ ไม่ส่งซ้ำ FIX_RECOVERED/TEMP_INTERNAL_ERRORก็ถูกส่งด้วยวิธีเดียวกัน (ทดสอบเรียบร้อยทุกกรณี)
การตรวจสอบด้วยตัวเอง (SQL — terminal)
web/alert-cron/ (ใช้งานบน Windows ได้ทันที) — ส่วนหัวข้อทั้งหมดอยู่ในเอกสาร ส่วนที่ 5.9การตั้งค่าทั่วไป
ข้อมูลทั่วไป (api-health)
ค่าที่บันทึกในเครื่อง (localStorage: gnss_prefs)
device · tz · theme · interval · site · date · gs (graph settings)ปุ่ม Clear local prefs ลบ key นี้ทั้งหมดแล้วโหลดหน้าใหม่กลับค่าเริ่มต้น (GNSS01, Bangkok +07, 30s, site-1)
ข้อมูลระบบและคู่มือใช้งาน
X-Admin-Key) อีกต่อไป, ตั้งค่า LINE/Telegram และ URL cron-job.org ได้จากหน้าเว็บ (DB override), ระบบสั่ง Run 3 ชั้นทำงาน 24 ชม. — พร้อมวิธีอ่านค่าต่าง ๆ, เรียก API แบบ GET/POST และส่ง/ทดสอบการแจ้งเตือนจริงคู่มือข้อมูลระบบและคู่มือใช้งาน
คุณค่าที่ Dashboard แสดง + หน่วยการวัด
| ตัวชี้วัด | หน่วย | จาก |
|---|---|---|
| อุณหภูมิภายใน (Internal) | °C (avg / min / max ต่อรอบ) | DS18B20 ตัวที่ 1 |
| อุณหภูมิภายนอก (External) | °C (avg / min / max ต่อรอบ) | DS18B20 ตัวที่ 2 |
| Delta อุณหภูมิ (int − ext) | °C | คำนวณจากทั้งคู่ |
| สถานะตำแหน่ง (GPS fix) | Fixed / No fix | GNSS module |
| ดาวเทียมที่รับได้ / ใช้คำนวณ | ดวง (visible / used) | GNSS module |
| ความแรงสัญญาณ C/N₀ | dB-Hz | GNSS module ต่อดาวเทียม |
| HDOP / VDOP / PDOP | ไม่มีหน่วย (เป็นอัตราส่วน) | GNSS module |
| ละติจูด / ลองจิจูด | องศาทศนิยม (°) | GNSS module |
| ระดับความสูง | เมตร (m) | GNSS module |
| มุม elevation / azimuth ดาวเทียม | ° / ° (0–360) | GNSS module |
| ความแรง Wi-Fi RSSI | dBm | ESP32 Wi-Fi |
| หน่วยความจำ heap อิสระ | kB | ESP32 |
| Uptime ต่อเนื่อง | นาที | ESP32 |
| ความครบถ้วนข้อมูล (completeness) | % / จำนวนรอบ | คำนวณจากตารางรอบ 5 นาที |
ความถี่การวัดและส่งข้อมูล
| ข้อมูล | อัตรา |
|---|---|
| GNSS (ตำแหน่ง/ดาวเทียม) อ่านล่วงหน้าสะสม | ประมาณ 1 ครั้งต่อวินาที |
| อุณหภูมิภายใน (DS18B20 #1) | ทุก 10 วินาที |
| อุณหภูมิภายนอก (DS18B20 #2) | ทุก 10 วินาที |
| สรุปและยิงขึ้น server (measurement) | ทุก 300 วินาที (5 นาที) |
| Dashboard รีเฟรชหน้าจอ | ทุก 30 วินาที (ค่าเริ่มต้น; เลือก 15s/30s/60s/5m) |
| cron-job.org / Windows Task Scheduler ตรวจสถานะ + แจ้งเตือน | ทุก 5 นาที — ส่งจริงเฉพาะเมื่อสถานะเปลี่ยน (กันซ้ำ cooldown 900s) |
| Web autopilot (หน้า Dashboard ที่เปิดอยู่) | ทุกครั้งที่หน้ารีเฟรช (ใช้ marker __AUTOPILOT__ กันซ้ำ) |
รูปร่างกราฟแต่ละรูปแบบ (อ่านอย่างไร)
| กราฟ | ลักษณะ / ข้อมูลที่วาด | อยู่หน้า |
|---|---|---|
| Skyplot | กราฟขั้ว (polar) ตำแหน่งดาวเทียมบนท้องฟ้า — มุม elevation ใช้รัศมี (กลาง = เหนือศีรษะ), มุม azimuth ใช้ตำแหน่งรอบวง, ขนาดจุด/สี = ความแรงสัญญาณ, มี 2D + 3D | ภาพรวม |
| Globe 3D | ทรงกลมหมุน 3 มิติ ตำแหน่งดาวเทียมและเส้นขอบฟ้า | ภาพรวม |
| จำนวนข้อมูลรายชั่วโมง | กราฟแท่ง (bar) นับจำนวนรอบต่อชั่วโมง | กราฟวิเคราะห์ |
| อุณหภูมิรายวัน | เส้น (line) min–avg–max °C รายวัน (3 เส้น = 3 ค่าคงที่) | กราฟวิเคราะห์ / ค่า Data สถิติรายวัน |
| อุณหภูมิภายใน–ภายนอก | เส้น 2 เส้น — ภายในทึบ・ภายนอกประ, แกน Y = °C, เวลาตาม X | กราฟวิเคราะห์ / ค่า Data เต็ม |
| Delta อุณหภูมิ | เส้นค่าต่าง (internal − external) °C | กราฟวิเคราะห์ |
| ความแรงสัญญาณรายกลุ่มดาว | เส้น/จุด (line/scatter) C/N₀ (dB-Hz) แยกด้วยสีต่อกลุ่มดาว GPS/GLONASS/GALILEO/BEIDOU | กราฟวิเคราะห์ |
| heap / WiFi | เส้น — heap (kB) และ RSSI (dBm) + uptime (นาที) | กราฟวิเคราะห์ |
| เปรียบเทียบ 2 วัน | เส้นซ้อน 2 ชุด (วันที่ ก vs ข) สำหรับอุณหภูมิ ความครบถ้วน กลุ่มดาว | ค่า Data เปรียบเทียบ 2 วัน |
| ความครบถ้วน (completeness) | แท่ง/เส้น % ข้อมูลครบตามรอบ 5 นาที + ช่องว่าง (gap) เฉพาะช่วง | กราฟวิเคราะห์ / เปรียบเทียบ |
รูปแบบการเรียก API — GET (อ่านข้อมูล)
https://project12569.theeeiot.com/EE67172310228/api/v1| endpoint (GET) | พารามิเตอร์ที่ใช้ |
|---|---|
latest.php | — (ค่าล่าสุดของ device) |
measurements.php | limit, page, start_time, end_time |
temperature.php | start_time, end_time |
satellites.php | start_time, end_time, constellation, prn, points |
skyplot.php | timestamp, constellation |
satellite-track.php | constellation, prn, start_time, end_time |
statistics.php | start_time, end_time |
constellations.php | start_time, end_time |
system-health.php | start_time, end_time |
data-completeness.php | start_time, end_time, interval (≥30s) |
devices.php | include |
api-health.php | — (สถานะระบบ) |
api-logs.php | method, http_status, endpoint, limit, page |
notifications.php | — (การตั้งค่าแจ้งเตือน + ที่มา credential แบบ mask) |
scheduler-status.php | — (สถานะระบบสั่ง Run: last run / healthy / รอบล่าสุด / ผลส่ง / URL ที่ใช้) |
scheduler-config.php | — (URL cron ที่ใช้จริง + ต้นทาง db/default) |
alert-check.php | device — รันตรวจสถานะ + ส่งแจ้งเตือนทันที (ไม่มี key) |
export-csv.php / export-excel.php | type, start_time, end_time, constellation, prn |
?device=GNSS01 ต่อท้าย URL เสมอ และพารามิเตอร์เวลาใช้ ISO8601 UTC เช่น 2026-09-11T05:15:00Z — endpoints ส่วนแจ้งเตือน/สั่ง Run (notifications / scheduler-status / scheduler-config / alert-check) ไม่ต้องใช้ keyรูปแบบการเรียก API — POST (ส่งข้อมูลจากอุปกรณ์ + แจ้งเตือน)
| endpoint | วิธีใช้ |
|---|---|
gnss.php | อัปโหลด measurement จาก ESP32 — ต้องมี header Content-Type: application/json + X-API-Key: <device key> |
notifications.php | บันทึกการเปิด/ปิดช่องทาง + อัปโหลด/ล้าง credential — alerts_enabled, line_enabled, telegram_enabled + 4 ช่องค่า (ส่ง "" = ล้าง) |
notify-test.php?channel=line|telegram|all | ส่งข้อความทดสอบจริงไปยังช่องทาง (ไม่ต้อง key) |
status-send.php?device=GNSS01 | ส่งสถานะปัจจุบันไป LINE + Telegram ทันที (ไม่ต้อง key) |
ตัวอย่าง body ของ gnss.php
{
  "uuid": "a1b2c3d4-…-9f10",
  "device": "GNSS01",
  "timestamp": "2026-09-15T04:00:00Z",
  "fix": true,
  "lat": 13.750000, "lon": 100.500000, "alt": 5.2,
  "hdop": 0.8, "vdop": 1.1, "pdop": 1.4,
  "satellites_visible": 12, "satellites_used": 9,
  "satellite_summary": [{ "constellation": "GPS", "prn": 3, "signal_db_hz": 42.5 }],
  "temperature": { "internal_c": 34.2, "external_c": 31.8 },
  "system": { "wifi_rssi_dbm": -52, "free_heap_bytes": 180224,
              "minimum_free_heap_bytes": 150000, "uptime_s": 5400,
              "reboot_count": 1, "wifi_disconnect_count": 0,
              "http_fail_count": 0 },
  "fw_version": "v1.0.3"
}
gnss.php: 201 สร้างใหม่ · 200 (duplicate uuid) · 400/401/405/415/422/429 · ตัวกระตุ้นแจ้งเตือนอื่น (notifications / notify-test / status-send / alert-check / alert-cron / scheduler-config) ไม่ต้องใช้ key — Rate limit: POST 60 ครั้ง/นาที/device · GET 120 ครั้ง/นาที/IP (ใน config/security.php)ทดสอบ GET/POST ด้วยมือ — ใช้ API Tester
- Device:
GNSS01 - API Key: กรอก X-API-Key ของ device (ดูการ์ด “ข้อมูล Credentials (API — Arduino/ESP32)”) — ใช้เฉพาะ POST
gnss.php; endpoint อื่นไม่ต้อง key - Tab GET API: เลือก endpoint → กรอกพารามิเตอร์ → กด Send GET request
- Tab POST API: วาง JSON ตัวอย่าง → กด Send POST Measurement
- อ่านผลในช่อง Response + Request history (ทุกครั้งอัตโนมัติ)
e312439187c981d517487bb6cd40ed3b0eeb6d7e18155dce48a10d666b36d4ffconfig/device_api_key.txt (สำหรับทดสอบ POST จำลอง) — หน้านี้เปิดออนไลน์ ห้ามแชร์ URL นี้กับใคร · ไม่มีคีย์ X-Admin-Key อีกต่อไปการจำลองการแจ้งเตือน (alert) ต่าง ๆ
- ทดสอบช่องทาง: ปุ่ม ทดสอบ LINE / ทดสอบ Telegram / ทดสอบช่องทางที่เปิด ส่งข้อความจริงไปยัง LINE/Telegram
- แจ้งเตือนสถานะทันที: ปุ่ม แจ้งเตือนสถานะปัจจุบัน ส่งสถานะ GNU (ONLINE/WARNING/OFFLINE) ในขณะนั้น
- จำลองผ่าน web autopilot: ทุกครั้งที่หน้ารีเฟรช ระบบจะรัน autopilot — สถานะเปลี่ยน OFFLINE / WARNING / ONLINE / NO FIX / temp error จะส่ง LINE+Telegram อัตโนมัติ (กันซ้ำ cooldown 900s)
- เช็คประวัติจริง: ส่วน “การตรวจสอบด้วยตัวเอง” (?sec=scheduler) มีคำสั่ง SQL ดูตาราง
alert_events(status=SENT/__AUTOPILOT__)
การตั้งค่าแจ้งเตือน (LINE & Telegram) — วิธีใช้ (หัวข้อ “การตั้งค่าแจ้งเตือน”)
| รายการ | วิธีใช้ |
|---|---|
| เปิด/ปิดช่องทาง | ติ๊ก LINE Notification / Telegram Notification แล้วกด บันทึกการเปิดใช้งานการแจ้งเตือน — บันทึกจริงลง DB (notification_settings) ใช้แจ้งเตือนทันที |
| อัปโหลด credential | กรอกครบ 4 ช่อง (LINE_CHANNEL_ACCESS_TOKEN · LINE_TARGET_ID · TELEGRAM_BOT_TOKEN · TELEGRAM_CHAT_ID) → กด อัปโหลด credentials + บันทึกการตั้งค่า — เก็บลงตาราง notification_credentials (DB override) |
| ช่องที่เว้นว่าง | เก็บค่าที่มีอยู่เดิมไว้ (ไม่อัปโหลด/ไม่ล้าง) |
| ล้างกลับค่า config | กด ล้างค่า LINE / ล้างค่า Telegram — ช่องนั้นกลับไปใช้ค่าเริ่มต้นใน config/notifications.php (ส่ง "") |
| ทดสอบ / ส่งสถานะ | ปุ่ม ทดสอบ LINE / ทดสอบ Telegram / ทดสอบช่องทางที่เปิด / แจ้งเตือนสถานะปัจจุบัน |
| สถานะที่แสดง | 🟢 เปิดใช้งาน · ⚪ ปิดใช้งาน — แยก Enabled (เปิดใช้) กับ Configured (มี credential) · ค่าเป็น secret แสดงแบบ mask (หัว…ท้าย) เท่านั้น |
config/notifications.php โดยอัตโนมัติระบบสั่ง Run การตรวจสอบสถานะระบบและแจ้งเตือนอัตโนมัติ — การตั้งค่า & สถานะ (?sec=scheduler)
<scheme>://<host> + app_base() + /api/v1/alert-cron.phphttps://project12569.theeeiot.com/EE6717…ert-cron.php(ใช้ค่าเริ่มต้นอัตโนมัติ) (จาก scheduler-config.php)- แก้ URL: กรอก URL เต็ม (เช่น จากหน้า cron-job.org — ใส่ key ต่อท้ายได้) ในช่อง “แก้ URL ที่ใช้จริง” → กด บันทึกค่าใหม่ (เก็บในตาราง
scheduler_settings) - คืนค่าเริ่มต้น: กด เคลียร์ (ใช้ค่าเริ่มต้น) — ค่าที่กรอกถูกลบ ระบบกลับไปใช้ค่า default อัตโนมัติ
- เช็คสถานะ: กด รีเฟรชสถานะ — ดู LAST RUN / AGE / HEALTHY (วงรอบ ≤660s), ตาราง 8 รอบล่าสุด ★ cron-job.org และผลที่ส่ง LINE/TG
| ชั้น | ตัวรัน | วิธีทำงาน | ส่งซ้ำ? |
|---|---|---|---|
| A | Web autopilot (หน้าเว็บที่เปิดอยู่) | ทุกครั้งที่หน้านี้โหลดข้อมูล จะเรียก alert-check.php อัตโนมัติ (ไม่ต้องใช้ key) | ไม่ — กันด้วย __AUTOPILOT__ + cooldown |
| B | Windows Task Scheduler + CLI | เครื่อง PC ที่เปิดตลอด ใช้ php alert-check-cli.php ทุก 5 นาที (Task GNSS-AlertCheck) | ไม่ — ใช้ marker ตัวเดียวกับชั้น A |
| C | cron-job.org (cloud ฟรี) | เรียก api/v1/alert-cron.php ตาม URL ที่ตั้งไว้ด้านบน ทุก 5 นาที (ไม่ต้องใช้ key) | ไม่ — ใช้ engine ตัวเดียวกัน + GET_LOCK 60s |
includes/alert-engine.php เดียวกัน — ส่งเฉพาะเมื่อสถานะเปลี่ยน (ONLINE/WARNING/OFFLINE/NO FIX/temp error) ภายใต้ cooldown 900 วินาที จึงไม่มีทางแจ้งซ้ำแม้มีหลายตัวกระตุ้น · คู่มือครบทั้งระบบอยู่ใน PDF “ขั้นตอนการตั้งค่าทั้งหมด (ละเอียด)” ที่มาต่อจากหัวข้อ “การตั้งค่า” ด้านบนตัวหนังสือและตัวอักษร — อ่านง่าย
- ฟอนต์ Prompt (Google Fonts) ทั้งหน้า + ฟอนต์ mono สำหรับค่าตัวเลข/code เพื่อแยกแยะข้อมูลชัดเจน
- การ์ด KPI ใหญ่ อ่านค่าจากระยะไกลได้; ตารางมีหัวตารางชัดเจน; “–” แทนข้อมูลขาด (ไม่ปนกับค่า 0)
- ธีมพื้นหลังสีเข้มตัดกับสีสัญญาณ (เขียว = ปกติ / เหลือง = เตือน / แดง = ผิดปกติ)
- ปรับเพิ่ม/ลดขนาดกราฟได้ด้วยปุ่ม ⚙ และหน้าปรับงานตามขนาดจอ (responsive)